









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


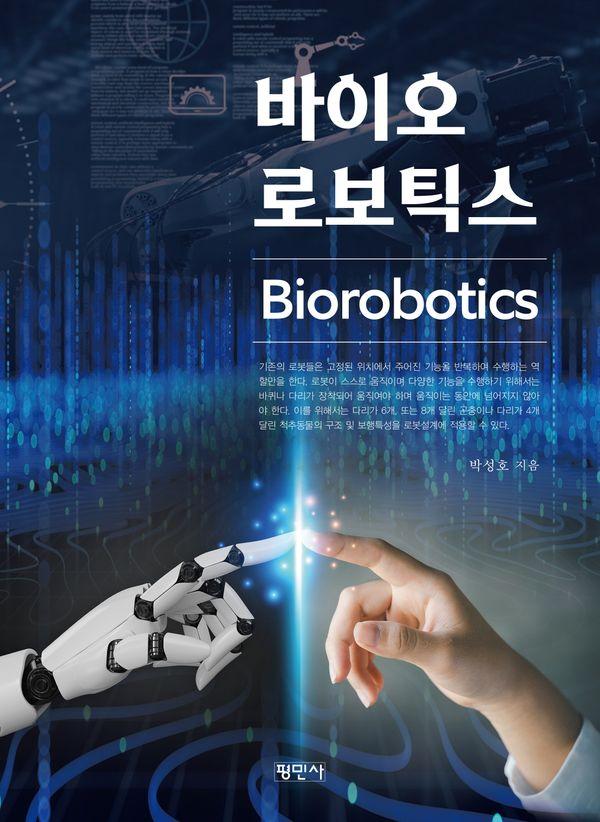





ISBN : 9788971158388 / 464쪽 / 882g
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
슈테판 클라인
-
-
허경석(허석사)
-
라일리 블랙
- 17,820
- 18,000
- 16,920
- 18,900


출판사 리뷰
생명체들이 가진 특성들은 이미 1950년대부터 의학, 약학 분야에서 유용하게 사용되고 있다. 물고기나 새들은 배나 비행기로 재현되었지만 bio-inspired robot의 경우 아직까지 다리가 달린 척추동물이나 작은 곤충들은 완벽하게 모사되고 있지 않은 현실이다. 미국과 일본을 중심으로 활발하게 관련 연구가 진행되고 있지만 관련된 국제학회에서 국내 연구자들의 논문 발표는 매우 제한적이다. 흔히 그러했듯이 첨단 분야를 연구하는 기관들의 경우 논문발표에 제한을 두고 있으며 연구내용의 공개를 꺼리고 있는 현실이다. Spot은 현재까지 발전된 형태지만 효과적인 로봇이 되기 위해선 아직 해결해야 할 많은 기술들이 산적해 있다. 이를 극복할 수 있는 방법은 동물을 모델로 하여 이를 모사하는 것이다. -‘preface’ 중에서 기존의 로봇들은 고정된 위치에서 주어진 기능을 반복하여 수행하는 역할만을 한다. 로봇이 스스로 움직이며 다양한 기능을 수행하기 위해서는 바퀴나 다리가 장착되어 움직여야 하며 움직이는 동안에 넘어지지 않아야 한다. 이를 위해서는 다리가 6개, 또는 8개 달린 곤충이나 다리가 4개 달린 척추동물의 구조 및 보행특성을 로봇설계에 적용할 수 있다. 미국 유학 때부터 생물학을 모방한 Bio-inspired robot은 미래의 먹거리가 될 것이라는 확신을 가지고 꾸준하게 보행로봇을 꾸준히 연구해온 저자의 연구물이 이 책에 실려 있다.

-
- 저자 : 박성호

Chapter 1 바이오로봇/11
1.1 개론/13
1.2 장점/16
1.3 생체모방/19
1.4 생물학과 공학의 관계/23
1.5 결론/28
Chapter 2 개발현황/33
2.1 개발역사/35
2.2 생체모방의 적용/49
2.2.1 Insect Leg Model/50
2.2.2 Cyborg Cockroach/51
2.2.3 Ant/52
2.2.4 Gecko Lizard/53
2.2.5 StMA/56
2.3 6-족 보행로봇의 최근 개발현황/57
2.4 4-족 보행로봇의 최근 개발현황/58
2.5 바이오로봇의 미래/69
2.6 결론/71
Chapter 3 척추동물/77
3.1 개론/78
3.2 특징/85
3.3 구성/91
3.3.1 근육/91
3.3.2 뼈/95
3.3.3 관절/100
3.4 척추동물의 보행/103
3.4.1 연구방식/105
3.4.2 걸음새 표시방법/110
3.4.3 척추동물의 걸음새/113
3.4.4 척추동물의 걸음새의 예/118
3.5 Animal Modeling/142
3.5.1 Modeling/143
3.6 결론/155
Chapter 4 Insects Modeling/161
4.1 개론/162
4.2 특징/165
4.3 구성/170
4.3.1 Body Structure/171
4.3.2 Leg Sensor/176
4.3.3 Leg Structure/180
4.3.4 Leg Function/183
4.4 Insect Model/185
4.4.1 Stick Insect/186
4.4.2 Cockroach/194
4.4.3 Caterpillar/201
4.4.4 Centipede/205
4.5 Jumping/212
4.5.1 SDM of LIS/ 213
4.6 Flying/214
4.6.1 Insect/215
4.6.2 Moth/218
4.6.3 Butterfly/219
4.6.4 Avian Bipedal Locomotion/222
4.7 결론/223
Chapter 5 보행로봇의 운동학/227
5.1 운동학(Kinematics)/228
5.1.1 관성좌표계/228
5.1.2 직선운동을 하는 좌표계/230
5.1.3 접선과 법선좌표계/231
5.1.4 극좌표계/233
5.1.5 직선과 회전운동을 하는 좌표계/235
5.2 좌표의 변환/237
5.2.1 원점이 같은 두 좌표계의 관계/238
5.2.2 원점이 같은 세 좌표계의 관계/242
5.2.3 좌표변환의 예/245
5.3 정운동학(Forward Kinematics)/250
5.3.1 일반적 좌표의 변환/251
5.3.2 Denavit-Hartenberg(D-H) 좌표의 변환/ 257
5.3.3 기타 좌표의 변환/261
5.3.4 D-H 방식의 적용 예(1)/263
5.3.5 D-H 방식의 적용 예(2)/272
5.3.6 D-H 방식의 적용 예(3)/ 278
5.3.7 Schilling Method for Alpha II/285
5.3.8 Schilling Method of SCARA Robot(2)/ 291
5.4 역운동학(Inverse Kinematics)/296
5.4.1 Microbot/ 297
5.4.2 Planar Robot/306
5.4.3 PUMA560/316
5.4.4 Scara Robot/328
5.5 결론/330
Chapter 6 로봇의 동역학/331
6.1 개론/332
6.2 Iterative Newton-Euler Method/335
6.3 모델에 적용 예/340
6.4 D’Alembert 원리의 적용/343
6.5 Lagrangian Dynamics/347
6.6 결론/356
Chapter 7 Simulation/359
7.1 개론/360
7.2 보행로봇의 모델링/360
7.3 보행로봇의 기계적 효율/366
7.4 보행 중 다리의 위치/367
7.5 발 끝점의 궤적/370
7.6 Computer Simulation Work/377
7.7 Simulation Results/422
7.7.1 Reaction Force/422
7.7.2 Direction Angle/423
7.7.3 Front Forward Stroke Distance/425
7.7.4 Front Rear Stroke Distance/426
7.7.5 Rear Forward Stroke Distance/427
7.7.6 Rear Backward Stroke Distance/427
7.8 결론/428
Chapter 8 Motion Kinematics/431
8.1 개론/432
8.2 Three-Dimensional Case/442
8.3 결론/457

