









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


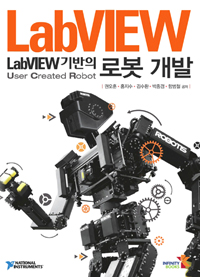





ISBN : 9791185578064 / 294쪽 190 x 260 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
스네자나 로렌스
-
에릭 토폴
-
라일리 블랙
-
제러미 리프킨
- 24,300
- 29,700
- 18,900
- 20,700


출판사 리뷰
출판사 서평 가장 쉽게 만들어 볼 수 있는 창의 로봇! 이 책의 목적은 비록 비전문가라 하더라도, 만들고자 하는 로봇을 최소한의 노력으로 구현할 수 있는 솔루션을 개발하는 데 있습니다. 즉, 창의적인 로봇을 만들고, 즐기고, 공유하면서 배울 수 있는 기술과 환경을 구축하여 로봇에 대한 아이디어를 쉽게 현실로 구현할 수 있도록 하겠다는 것입니다. 실제로 이 책은 UCR(User Created Robot) 프로젝트를 진행하면서 나온 결과물들을 바탕으로, 로봇에 관심 있는 공학을 전공한 학생들과 공학도들이 어떻게 로봇을 구현해 나갈지를 ... 가장 쉽게 만들어 볼 수 있는 창의 로봇! 이 책의 목적은 비록 비전문가라 하더라도, 만들고자 하는 로봇을 최소한의 노력으로 구현할 수 있는 솔루션을 개발하는 데 있습니다. 즉, 창의적인 로봇을 만들고, 즐기고, 공유하면서 배울 수 있는 기술과 환경을 구축하여 로봇에 대한 아이디어를 쉽게 현실로 구현할 수 있도록 하겠다는 것입니다. 실제로 이 책은 UCR(User Created Robot) 프로젝트를 진행하면서 나온 결과물들을 바탕으로, 로봇에 관심 있는 공학을 전공한 학생들과 공학도들이 어떻게 로봇을 구현해 나갈지를 쉽게 배울 수 있도록 하기 위하여 제작되었습니다. 출판사 리뷰 최고의 소프트웨어와 최적의 하드웨어 와의 만남! 이 책은 엔지니어를 위한 그래픽 기반의 프로그래밍 언어인 LabVIEW를 이용해 로봇을 제어하는 데 기초를 두고 있다. 내용적으로 1.Vision을 통한 이미지센싱 2.Dynamixel제어를 통한 로봇 구동 3.Vision Motion 통합 로봇 개발 및 사례 를 살펴볼 것이다. 이 책을 통해 자신이 원하는 기구부를 만들고 모터와 카메라를 이용해 본인이 원하는 목적대로 행동하는 로봇을 개발해 봄으로써, 자신감을 가지고 향후 실제 다양한 영역의 로봇 개발자들이 될 수 있도록 그 첫 발걸음을 내딛을 수 있을 것이다.

-
- 저자 : 권오훈 외


목차
PART1 로봇 개발에 앞서...
1.1 로봇이란?
1.2 로봇의 종류
1.3 로봇의 구성요소
1.4 로봇 개발을 위한 배경지식
1.5 나만의 로봇 개발을 위한 준비
PART2 알고리즘: LabVIEW 프로그래밍 기초
2.1 서론
2.2 구조
2.3 디버깅 & 모듈화
2.4 배열 & 클러스터
2.5 상태 머신 프로그래밍
2.6 시리얼 통신
PART3 센서부: Vision을 통한 이미지 센싱
3.1 이미지 수집 및 처리
3.2 LabVIEW 및 Vision 모듈 설치하기
3.3 LabVIEW를 이용한 이미지 수집
3.4 LabVIEW의 Vision 시스템 구조
3.5 LabVIEW를 이용한 이미지 처리
3.6 도전 PROJECT
PART4 구동부: Dynamixel 제어를 통한 로봇 구동
4.1 모션 시스템의 구성요소
4.2 NI LabVIEW ROBOTICS MODULE 설치하기
4.3 NI SOFTWARE 설치 확인
4.4 ROBOTICS의 ROBOPLUS 소프트웨어 설치하기
4.5 ROBOPLUS 소프트웨어 설정과 DYNAMIXEL 연동하기
4.6 NI LabVIEW와 DYNAMIXEL 연동하기
4.7 EXAMPLES
4.8 EXAMPLES(ADVANCED)
4.9 산업용 모터 제어
PART5 Vision Motion 통합 로봇 개발 및 사례
5.1 GRIPPING ROBOT 제작 및 활용
5.2 2포신 TANK ROBOT 제작 및 활용
5.3 PORTER ROBOT 제작 및 활용
5.4 SNAKE ROBOT 제작 및 활용
5.5 TRANSPORTER ROBOT 제작 및 활용
5.6 DRAGON ROBOT 제작 및 활용
5.7 FOUR FEET WALKING ROBOT 제작 및 활용
5.8 TRANSFORMER ROBOT 제작 및 활용
5.9 DISASTER IN SPACE EXPLORATION ROBOT 제작 및 활용

