









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


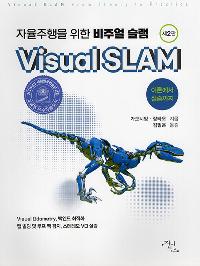





ISBN : 9791197992940 / 522쪽 / 992g / 180 x 238 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
정지훈
-
제임스 러브록
-
정그린
-

거트루드(박태현)
- 25,200
- 18,900
- 23,400
- 23,400


반디앤루니스 리뷰
Visual SLAM을 소개하는 책이다. 그렇다면 SLAM은 뭘까? SLAM은 Simultaneous Localization and Mapping의 약자로, “지도 제작과 동시에 위치를 추정한다”는 의미이다. 이는 특정 센서를 탑재한 이동형 로봇이나 자율주행체가 어떠한 사전 정보 없이 이동 중에 주변 환경을 모델링하고 움직임을 추정하는 것을 말한다[1]. 이때 사용된 센서가 주로 카메라인 경우 이를 “Visual SLAM”이라고 한다.
출판사 리뷰


-
- 저자 : 가오시앙, 장타오

-
- 역자 : 김필은

1장. 예비 지식
1부. 수학의 기초
2장. SLAM에 대한 첫 번째 지식
3장 3D 강체 변환
4장 리 군과 리 대수
5장 카메라 및 이미지
6장 비선형 최적화
2부. 실용적인 응용 프로그램
7장 시각적 주행거리 측정 1
8장 시각적 주행거리 측정2
9장 백엔드 최적화 1
10장 백엔드 최적화 2
11장 루프 백 감지
12장 고밀도 맵 재구성
13장 연습: SLAM 시스템의 설계
14장 SLAM: 현재와 미래
부록 A 가우시안 분포의 특성
부록 B 행렬 미분
부록 C ROS 시작하기

