









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


한 권으로 끝내는 피지컬 AI ROS2 입문+실전 (종합편) ROS2, LIDAR, Camera, ESP32, micro-ROS
서민우, 전현희, 이현아, 박찬호 저 | 앤써북 | 2026년 04월

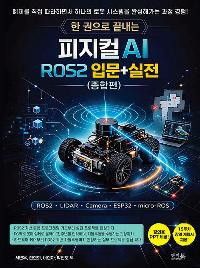





ISBN : 9791193059784 / 346쪽 / 721g / 190 x 257 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 가격이 .74 원 더 내려갑니다.
-
-
-
-
최영규, 천인국
- 27,000 →26,999원
- 12,600 →12,599원
- 25,200 →25,199원
- 26,100 →26,099원

- 컴퓨터/IT > 프로그래밍
- 컴퓨터/IT > 컴퓨터공학 > 인공지능/신경망/퍼지


반디앤루니스 리뷰
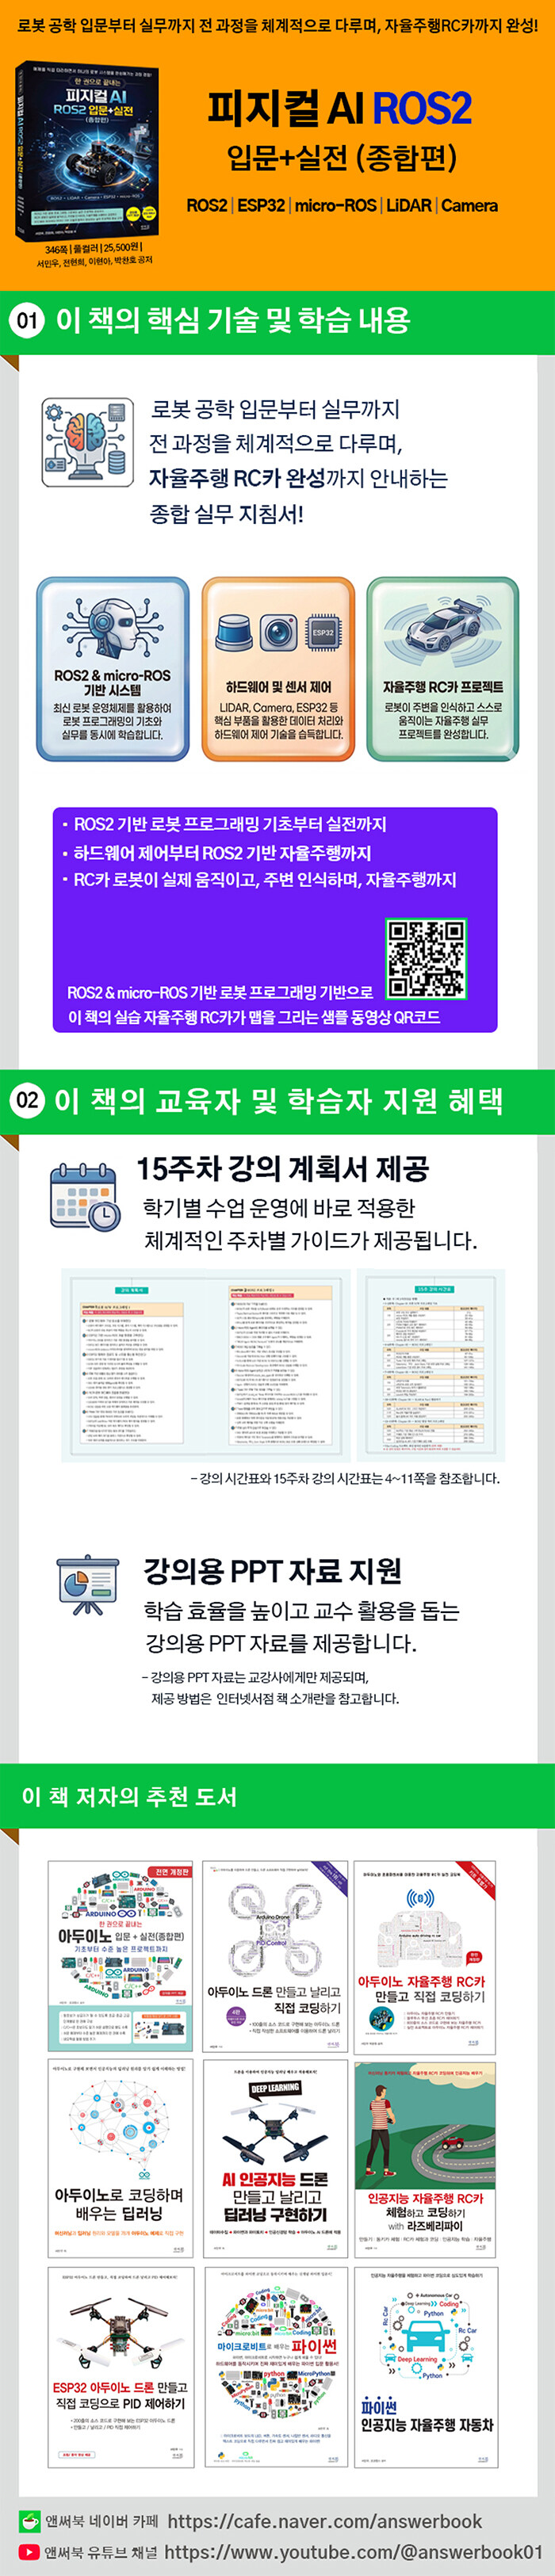
"내 손으로 직접 만들고 제어하는 자율주행 로봇의 모든 것!
"ESP32, micro-ROS, 그리고 LiDAR와 Camera를 결합한 실전 피지컬 AI 입문서 로봇 공학에 관심이 있지만 어디서부터 시작해야 할지 막막하셨나요? 《한 권으로 끝내는 피지컬 AI ROS2 입문+실전(종합편)》은 복잡한 이론에 매몰되지 않고, 실제 RC카 형태의 로봇을 하드웨어부터 소프트웨어까지 직접 구축하며 배울 수 있는 종합 실전북입니다. 단순히 동작을 따라 하는 수준을 넘어, 임베디드 시스템인 ESP32와 로봇 운영체제인 ROS2를 연결하는 micro-ROS 환경을 구축합니다. 이를 통해 모터 제어의 기초부터 엔코더를 활용한 정밀 주행, 그리고 LiDAR 센서를 이용한 맵핑(SLAM)과 자율주행(Nav2)까지 단계별로 마스터할 수 있습니다. 특히 최근 각광받는 멀티 모달 AI API를 연동하여 로봇이 보는 장면을 자연어로 설명하는 심화 프로젝트까지 수록되어 있어, 전통적인 로봇 공학과 최신 AI 기술이 융합된 '피지컬 AI'의 진수를 체험할 수 있습니다.
이 책에서 배우는 핵심 내용은 다음과 같습니다.
- RC카 로봇 하드웨어 구성 및 micro-ROS 개발 환경 준비
- URDF를 이용한 로봇 모델링 및 좌표계(TF)의 이해
- LiDAR 센서 기반의 SLAM 맵 생성 및 Nav2 자율주행 실습
- 카메라 영상을 활용한 객체 인식 및 추적 주행 구현
- 멀티 모달 AI를 활용한 영상 장면 설명 기능 구현
이 책의 실습 관련 모든 부품은 키트로 편리하게 구입할 수 있습니다.
이 책의 실습 관련 책 소스 및 정오표는 아래 앤써북 도서 전용게시판을 통해서 다운로드 받을 수 있고 안내 받을 수 있습니다.
- https://cafe.naver.com/answerbook/9108
이 책의 PPT 강의자료는 교강사에게 지급하는 것을 원칙으로 하며, 신청 방법은 아래와 앤써북 독자지원센터를 참고하여 제공 받을 수 있습니다.
- https://cafe.naver.com/answerbook/507
키트는 아래 코코랩스 쇼핑몰에서 구입은 물론 부품 관련 문의도 할 수 있습니다.
- https://kocolabs.co.kr
이 책의 자세한 부품 목록 설명은 33~34쪽을 참고하고, 조립 방법은 34~39쪽을 참고합니다. 메인 보드의 주요 구성 요소와 각 기능은 40~41쪽을 참고합니다.
출판사 리뷰

-
- 저자 : 서민우, 전현희, 이현아, 박찬호

CHAPTER 1 로봇 H/W 프로그래밍 I
1 로봇 구성 요소 살펴보기
2 micro-ROS 개발 환경 구성하기
아두이노 IDE 설치하기
ESP32 보드 패키지 설치하기
micro-ROS 라이브러리 설치하기
ESP32 업로드 테스트하기
전자 부품 테스트하기
3 로봇 조립하기
전체 부품 살펴보기
모터 조립하기
바퀴 장착하기
인코더 연결하기
부품 장착하기
라이다 장착하기
카메라 및 보드 장착하기
전원 연결하기
메인 보드 살펴보기
제어 핀 살펴보기
4 LED로 PWM 이해하기
LED 켜고 끄기 확인하기
LED 켜고 끄기 간격 줄여보기
LED 켜고 끄기를 밝기로 느껴보기
LED 어둡게 하기
LED 밝게 하기
5 PWM 모듈로 LED 밝기 제어하기
주파수 조절로 LED 켜고 끄기 반복해 보기
LED 켜고 끄기 간격 줄여보기
LED 켜기 끄기를 밝기로 느껴보기
LED 밝게 하기
6 PWM으로 모터 속도 제어하기
DC 모터 이해하기
dc_test_c
dc_test_cpp
dc_4_test_cpp
dc_pwm_test_c
dc_pwm_test_cpp
dc_4_pwm_test_cpp
7 Encoder로 모터 회전량 측정하기
Encoder 이해하기
enc_test_c
enc_test_cpp
enc_4_test_cpp
8 배터리 전압 측정하기
9 Wi-Fi 신호 세기 측정하기
10 micros 함수로 루프 주기 제어하기
CHAPTER 2 ROS2 프로그래밍 I
1 ROS2의 이해
ROS2 개요
ROS2의 핵심 구성 요소
micro-ROS Agent
2 ROS2 개발 환경 구성하기
WSL 설치하기
Docker 설치하기
VcXsrv 설치하기
VS Code 설치하기
Gimp 설치하기
Docker 컨테이너 구동하기
micro-ROS agent 설치하기
.bashrc 설정하기
Docker 컨테이너 다중 접속하기
ros2 패키지 설치하기
핫스팟 활성화하기
3 Twist 기반 로봇 제어 프로그래밍
(Arduino) Twist 메시지 구독 노드 구현하기
(Linux) Twist 메시지 발행 노드 구현하기
Twist 토픽 통신 실습하기
Twist → RPM 변환 로직 구현하기
teleop_twist_keyboard.py 구현하기
실제 로봇 제어해 보기
4 Odometry·TF2·Joint State 기반 로봇 상태 프로그래밍
(Arduino) 원시 Telemetry 발행 노드 분석하기
(Linux) 원시 Telemetry 구독 노드 구현하기
Odom · TF · Joint States 발행 노드 구현하기
5 LaserScan 기반 로봇 센서 프로그래밍
(Arduino) 원시 LaserScan 발행 노드 분석하기
(Linux) LaserScan 발행 노드 구현하기
CHAPTER 3 ROS2 프로그래밍 II
1 URDF의 이해
URDF 개요
URDF 문법 살펴보기
2 URDF로 로봇 구조 정의하기
base_link 만들고 chassis_joint 연결하기
chassis 추가하기
wheel_joint 추가하기
wheel 추가하기
laser_joint, laser_frame 추가하기
controller_joint, controller_frame 추가하기
camera_joint, camera_link 추가하기
camera_optical_joint, camera_link_optical 추가하기
base_footprint_joint, base_footprint 추가하기
3 로봇 Telemetry 토픽 시뮬레이션
로봇 구동하고 micro_ros_agent 연결하기
TF2 토픽 시뮬레이션
Joint State 토픽 시뮬레이션
Odometry 토픽 시뮬레이션
LaserScan 토픽 시뮬레이션
4 ROS2 패키지 생성 및 launch 파일 작성
myros_ws 워크스페이스 생성하기
myrosbot_one 패키지 생성하기
setup.py 수정하여 패키지 정보 반영하기
rsp.launch.py 파일 작성하기
패키지 빌드 및 설치하기(colcon build)
robot_visualization.launch.py 파일 작성 및 실행하기
robot_bringup.launch.py 파일 작성 및 실행하기
CHAPTER 4 SLAM & Nav2 활용하기
1 SLAM으로 맵 그리기
SLAM 개요
Nav2 + SLAM Toolbox로 맵 생성하기
GIMP로 저장한 맵 수정하기
slam_with_nav2.launch.py 파일 작성하기
save_map.launch.py 파일 작성하기
패키지 빌드 및 테스트하기(colcon build)
2 Nav2로 자율주행 실습하기
Nav2 개요
nav2_bringup으로 자율주행하기
[WayPoint] 설정으로 다중 목표점 자율주행하기
nav2_with_map.launch.py 파일 작성하기
3 탐사 플래너로 맵 자동 완성하기
탐사 플래너 개요
탐사 플래너 설치하기
explore_lite로 자동 맵 완성하기
explore_lite의 역할 이해하기
explore_navigation.launch.py 파일 작성하기
4 탐사 상태 제어하기
CHAPTER 5 ROS2 영상 처리 프로그래밍
1 MJPEG 기반 영상 스트리밍과 ROS2 연동
(Arduino) ESP32Cam 영상 스트리밍 분석하기
카메라 전원선 연결하기
(Linux) MJPEG Viewer 구현하기
(Linux) Camera 영상 발행 노드 구현하기
LiDAR 기반 로봇 시스템과 카메라 기능 연동하기
full_system_bringup.launch.py 파일 작성하기
2 카메라 기반 객체 인식과 추적
공 추적을 위한 비전 패키지 설치
실시간 카메라 기반 공 추적 실습
3 미션 상태 제어하기
공 추적 멈춤 토픽 구독하기
공 정면 정지 이벤트 토픽 발행하기
4 멀티 모달 AI API 기반 카메라 장면 이해
Gemini API로 카메라 장면 설명하기
OpenAI API로 카메라 장면 설명하기
부록 Vibe Coding 프로젝트와 로봇 H/W 프로그래밍 고급
부록 1 Vibe Coding 프로젝트: 화성 탐사선 보물찾기
1 탐사 상태 제어하기
2 탐사 미션 상태 전환하기
3 mission_manager 생성하기
4 (Vibe Coding) 미션 탐사 로봇 프로젝트
부록 2 로봇 H/W 프로그래밍 고급
1 PID 제어로 모터 속도 정밀 제어하기
PID 원리 이해하기
PID 제어하기
2 IMU로 방향 측정하기
3 LiDAR로 거리 측정하기
LiDAR 개요
LiDAR 패킷 살펴보기
LiDAR 읽기
LiDAR 주요 파일 살펴보기

