









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


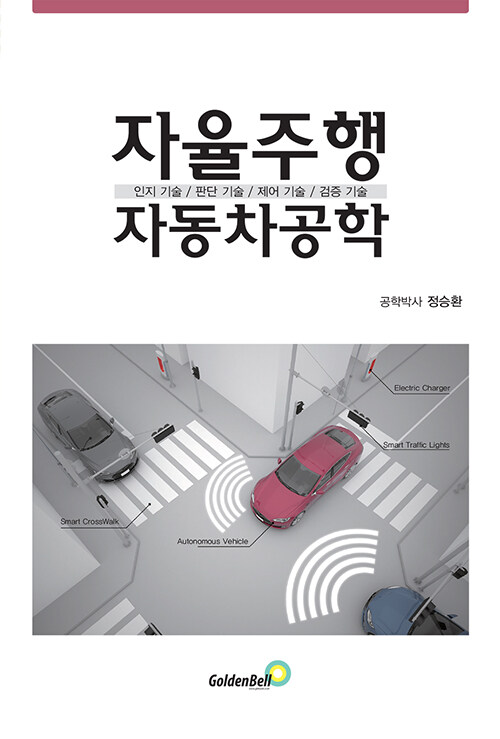





ISBN : 9791158066024 / 232쪽 152 x 225 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
송명진, 박종하
-
사카이 타쓰오
-
칼 짐머
-
데이비드 수실로
- 19,800
- 22,500
- 29,700
- 19,800


출판사 리뷰
이 책의 편성은 현재 자율주행차에 적용 가능한 센서, 제어 알고리즘, 자율주행 상태 및 기타 고려 사항에 대한 내용을 함축하면서, 1장에서는 3가지 핵심 기술인‘인지-판단-제어’부분을 나누고 관련된 요소 기술에 대해 설명한다.
2장에서는‘인지 기술’로 레이더 센서, 카메라 센서, 라이다 센서의 구조, 원리 및 특징과 함께 로컬리제이션 기술에 대해 소개한다.
3장에서는‘판단 기술’로서 주행 상황 판단 및 주행 경로 생성 기술에 대해 설명한다.
4장에서는‘종방향과 횡방향 및 통합 제어 기술’에 대해 설명하고, 5장에 서는‘검증 기술’로서 시뮬레이션 검증과 실제 차량 검증 기술에 대해 소개한다. 

-
- 저자 : 정승환

PART 01 자율주행자동차의 개요
1. 자율주행자동차 역사
2. 자율주행자동차 정의
3. 자율주행자동차 시장과 미래
PART 02 자율주행자동차의 인지 기술
1. 관성 센서
1.1 구조 및 원리
1.2 특징
2. 레이더 센서
2.1 구조 및 원리
2.2 특징
3. 카메라 센서
3.1 구조 및 원리
3.2 특징
4. 라이다 센서
4.1 구조 및 원리
4.2 특징
5. 초음파 센서
5.1 구조 및 원리
5.2 특징
6. GPS
6.1 구조 및 원리
6.2 특징
7. V2X
7.1 구조 및 원리
7.2 특징
8. 센서 퓨전
8.1 구조 및 원리
8.2 특징
9. HD Map
9.1 구조 및 원리
9.2 특징
10. 로컬리제이션
10.1 구조 및 원리
10.2 특징
PART 03 자율주행자동차의 판단 기술
1. 주행 상황 판단 기술
1.1 주행 상황 판단 기술
1.2 주행 전략 결정 기술
2. 주행 경로 생성 기술
2.1 SLAM(Simultaneous Localization And Mapping) 알고리즘
2.2 데이크스트(Dijkstra) 알고리즘
PART 04 자율주행자동차의 제어 기술
1. 종방향 제어 기술
2. 횡방향 제어 기술
3. 통합 제어 기술
4. MPC(Model Predictive Control) 제어
PART 05 자율주행자동차의 검증 기술
1. SIL-EIL-HIL-VIL 검증
2. 실차 검증

