









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


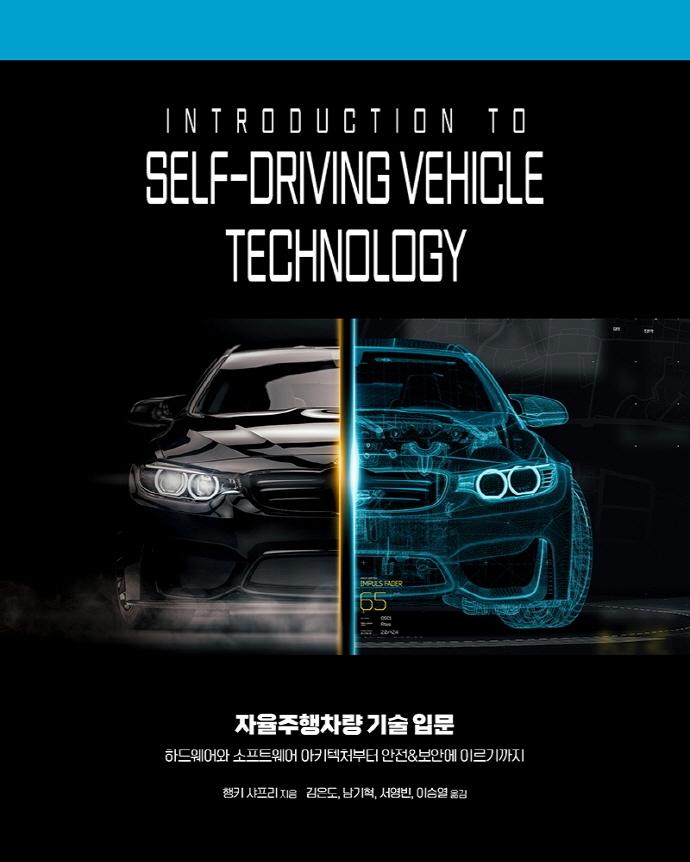
자율주행차량 기술 입문 하드웨어와 소프트웨어 아키텍처부터 안전&보안에 이르기까지
원제 : Introduction to Self-Driving Vehicle Technology
시리즈 :
에이콘 임베디드 시스템 프로그래밍 시리즈
[43]
행키 샤프리 저 | 김은도, 남기혁, 서영빈 외 역 | 에이콘 | 2021년 05월





ISBN : 9791161755250 / 288쪽 188 x 235 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
엥지유니버스
-
-
-

클리커, 강민혁
- 27,000
- 36,000
- 26,100
- 23,400



출판사 리뷰
작가의 말 자율주행차량(SDV, Self-Driving Vehicle)은 현재 뜨거운 화두다. 그러나 SDV는 복잡한 기술을 바탕으로 구성돼 있으며, 정확한 작동 방식에 대한 정보를 얻기가 어렵다. 이 책은 SDV를 가능하게 하는 핵심 개념을 알려준다. 자율주행차량 기술의 겉만 훑는 것이 아니라, 기술적으로 깊은 인사이트를 제공한다. 이 흥미로운 분야에서 경력을 쌓길 원하고 SDV 알고리즘의 기초를 더 자세히 알고 싶은 소프트웨어 개발자 또는 엔지니어라면 이 책은 좋은 출발점이 될 것이다. 마찬가지로 SDV에 전문 지식을 적용하고 SDV 프로토타입을 구축하는 데 무엇이 필요한지 알고 싶은 학계의 연구원이라면 이 책이 좋은 참고서가 될 수 있다. 더불어 SDV 관련 기술에 대한 명확하고 읽기 쉬운 전반적 개요를 원하는 모든 기술 마니아와 저널리스트에게도 적합하다. 센서 및 인지 기능뿐만 아니라 기능 안전과 사이버보안에 이르기까지 모든 기초 지식을 다룬다. 또한 몇 가지 실용적인 노하우를 전수하고 기술이 나아가는 방향에 대한 논의와 함께 구체적인 SDV 애플리케이션을 살펴본다. 안타깝게도 이 신흥산업에서 기술적인 세부 사항을 언급하는 것에 대한 우려와 거부감이 있다. SDV 회사들은 차량 테스트 중에 수집한 시스템이나 데이터의 세부 정보를 공유하지 않으려고 하는데, 이 데이터는 자동차를 운전하도록 가르치는 경쟁에서 귀중하기 때문이다. 바라건대 이 책이 이러한 정보 공유의 불균형을 해소할 수 있는 길을 가길 기대한다.

-
- 구분 : 저서
- 이름 : 행키 샤프리
- 국적 : 기타
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [0]
-


- [최근저서]전체보기
- 자율주행차량 기술 입문

-
- 역자 : 김은도, 남기혁, 서영빈 외

★ 지은이의 말 ★
자율주행차량(SDV, Self-Driving Vehicle)은 현재 뜨거운 화두다. 그러나 SDV는 복잡한 기술을 바탕으로 구성돼 있으며, 정확한 작동 방식에 대한 정보를 얻기가 어렵다. 이 책은 SDV를 가능하게 하는 핵심 개념을 알려준다. 자율주행차량 기술의 겉만 훑는 것이 아니라, 기술적으로 깊은 인사이트를 제공한다.
이 흥미로운 분야에서 경력을 쌓길 원하고 SDV 알고리즘의 기초를 더 자세히 알고 싶은 소프트웨어 개발자 또는 엔지니어라면 이 책은 좋은 출발점이 될 것이다. 마찬가지로 SDV에 전문 지식을 적용하고 SDV 프로토타입을 구축하는 데 무엇이 필요한지 알고 싶은 학계의 연구원이라면 이 책이 좋은 참고서가 될 수 있다. 더불어 SDV 관련 기술에 대한 명확하고 읽기 쉬운 전반적 개요를 원하는 모든 기술 마니아와 저널리스트에게도 적합하다. 센서 및 인지 기능뿐만 아니라 기능 안전과 사이버보안에 이르기까지 모든 기초 지식을 다룬다. 또한 몇 가지 실용적인 노하우를 전수하고 기술이 나아가는 방향에 대한 논의와 함께 구체적인 SDV 애플리케이션을 살펴본다.
안타깝게도 이 신흥산업에서 기술적인 세부 사항을 언급하는 것에 대한 우려와 거부감이 있다. SDV 회사들은 차량 테스트 중에 수집한 시스템이나 데이터의 세부 정보를 공유하지 않으려고 하는데, 이 데이터는 자동차를 운전하도록 가르치는 경쟁에서 귀중하기 때문이다. 바라건대 이 책이 이러한 정보 공유의 불균형을 해소할 수 있는 길을 가길 기대한다.
★ 옮긴이의 말 ★
오늘날 인공지능 기술은 하루가 다르게 빠른 성장을 거듭하고 있으며, 안정적인 초고속 통신 기술까지 더해져 급기야 어릴 적 상상 속에만 존재했던 자율주행 기술을 현실로 만들기에 이르렀습니다. 이 책은 특히 글만으로는 이해하기 힘든 복잡한 이론을 그림으로 친절하게 설명하고 있어서 학계와 산업계를 막론하고 자율주행 기술을 공부하고자 하는 모든 사람에게 좋은 입문서가 될 것입니다. 대한민국의 수많은 공학도가 미래의 자율주행 산업을 선도하는 데 이 책이 조금이나마 도움이 될 수 있길 희망합니다. 저 역시 이러한 훌륭한 기술 서적의 번역 출판 작업에 기여하게 돼 매우 큰 보람을 느낍니다.
— 김은도
2018년에 출간된 자율주행 관련 서적을 함께 번역했던 팀과 또 다시 작업할 기회를 갖게 돼 즐거웠습니다. 각자 회사 일로 바쁘고 COVID-19로 어수선한 상황임에도 온라인 협업을 통해 무사히 출간돼서 더 기쁩니다. 지난 책의 경험을 반영해 나름 정성을 쏟은 만큼 독자들에게 작게나마 도움이 되길 바랍니다.
— 남기혁
좋은 인연을 만나 함께 번역할 수 있어서 즐거웠습니다. 지난 긴 시간 동안 COVID-19는 우리의 삶을 크게 뒤흔들었습니다. 일상 곳곳에서 사람이 하는 일을 기계가 대체하고 있으며, 자율주행 기술은 그 결실을 맺어가는 듯합니다. 시대의 흐름은 빠르고, 우리가 공부해야 할 요소들은 하루가 다르게 늘어나고 있습니다. 독자들이 격변하는 세상을 읽어내는 안목을 키우는 데 이 책이 도움이 되면 좋겠습니다.
— 서영빈
인공지능 기술이 나날이 발전함에 따라 우리 삶의 많은 부분이 자동화되고 지능화돼 가고 있습니다. 더욱이 COVID-19로 인해 자동화에 대한 수요가 폭발적으로 늘어나고 있는 상황입니다. 이러한 시대적 변화의 흐름 속에서 자율주행 기술은 화려한 등장을 예고하고 있습니다. 멀지 않은 미래에 자율주행 기술은 우리의 삶 속에서 많은 부분을 변화시킬 것입니다. 독자들이 이 책을 통해 자율주행 기술에 입문해서 다가올 자율주행 시대에 조금이라도 앞서 나갈 수 있길 바랍니다.
— 이승열

1장. 개요
__1.1 SDV 기술의 간략한 역사
__1.2 SDV란 무엇인가?
__1.3 SDV 기술의 기대 효과
__1.4 기존 자율주행차량 관련 서적과 다른점
__1.5 이 책의 대상 독자
__1.6 이 책의 구성
__1.7 당부의 말
__참고 문헌
2장. 하드웨어
__2.1 센서
____2.1.1 핵심 고려 사항
____2.1.2 센서의 종류
______2.1.2.1 레이더
______2.1.2.2 라이다
______2.1.2.3 초음파 센서
______2.1.2.4 카메라
______2.1.2.5 위성 항법 시스템
______2.1.2.6 IMU
______2.1.2.7 오도메트리 센서
__2.2 컴퓨팅 플랫폼
____2.2.1 핵심 고려 사항
____2.2.2 컴퓨팅 플랫폼의 예
__2.3 액추에이터 인터페이스
____2.3.1 액추에이터 인터페이스의 구성 요소
____2.3.2 드라이브 바이 와이어 시스템 실현
__2.4 차량 내부 네트워크
__2.5 요약
__참고 문헌
3장. 인지
__3.1 로컬라이제이션
____3.1.1 GNSS 기반 로컬라이제이션
____3.1.2 휠 오도메트리 기반 로컬라이제이션
____3.1.3 INS 기반 로컬라이제이션
____3.1.4 외부 참조 정보를 이용한 로컬라이제이션
____3.1.5 라이다 기반 로컬라이제이션
____3.1.6 카메라 기반 로컬라이제이션
____3.1.7 다중 센서 융합 기반 로컬라이제이션
__3.2 매핑
____3.2.1 점유 격자 지도
____3.2.2 특징 지도
____3.2.3 관계 지도
____3.2.4 다른 유형의 지도
__3.3 SLAM
____3.3.1 점유 격자 지도
______3.3.1.1 칼만 필터
______3.3.1.2 파티클 필터
____3.3.2 최적화 접근 방법
______3.3.2.1 그래프 기반 SLAM
______3.3.2.2 번들 조정
__3.4 개체 탐지
____3.4.1 특징 추출
______3.4.1.1 HOG
______3.4.1.2 SIFT
______3.4.1.3 MSER
____3.4.2 분류
______3.4.2.1 서포트 벡터 머신
______3.4.2.2 랜덤 포레스트
______3.4.2.3 인공 신경망
__3.5 다중 센서 데이터 융합
____3.5.1 분류
____3.5.2 기술
______3.5.2.1 확률적 접근
______3.5.2.2 증거 접근 방식
______3.5.2.3 다른 접근 방법
__3.6 요약
__참고 문헌
4장. 아키텍처
__4.1 기능적 아키텍처
____4.1.1 인지
____4.1.2 계획
______4.1.2.1 경로 계획
______4.1.2.2 행동 계획
______4.1.2.3 동작 계획
____4.1.3 차량 제어
______4.1.3.1 차로 유지
______4.1.3.2 어댑티브 크루즈 컨트롤
______4.1.3.3 차로 변경
__4.2 시스템 아키텍처
____4.2.1 하드웨어 계층
____4.2.2 미들웨어 계층
____4.2.3 애플리케이션 계층
__4.3 SDV 미들웨어의 예
____4.3.1 로봇 운영체제
____4.3.2 ADTF
____4.3.3 AUTOSAR
__4.4 요약
__참고 문헌
5장. 모든 구성 요소 결합하기
__5.1 준비
____5.1.1 차량 선택
____5.1.2 차량 네트워크
____5.1.3 센서 선택 및 교정
__5.2 개발
____5.2.1 OSCC: Open Source Car Control
______5.2.1.1 OSCC 제어기
______5.2.1.2 X 바이 와이어(X-by-wire) 시스템
______5.2.1.3 OSCC 소프트웨어
____5.2.2 미들웨어 및 장치 드라이버 설치
______5.2.2.1 ROS
______5.2.2.2 센서 드라이버
______5.2.2.3 CAN 드라이버
____5.2.3 소프트웨어 구현
______5.2.3.1 핸드 코딩 개발
______5.2.3.2 모델 기반 개발
____5.2.4 맵 구축과 로컬라이제이션
____5.2.5 차량 데이터 읽기
____5.2.6 차량 명령 전송
____5.2.7 기록과 시각화
______5.2.7.1 데이터 기록 및 재생
______5.2.7.2 RViz 툴을 사용한 시각화
__5.3 시험
____5.3.1 단위 시험
____5.3.2 통합 시험
____5.3.3 시스템 시험
____5.3.4 인수 시험
__5.4 요약
__참고 문헌
6장. 그 외 기술들
__6.1 기능 안전
____6.1.1 왜 기능 안전이 중요한가?
____6.1.2 ISO 26262
______6.1.2.1 안전 관리
______6.1.2.2 엔지니어링 프로세스와 요구 사항
______6.1.2.3 차량 안전 무결성 레벨
______6.1.2.4 제품 개발
______6.1.2.5 제품 생산 및 안전 라이프사이클
______6.1.2.6 지원 프로세스
____6.1.2 남아있는 문제
__6.2 사이버 보안
____6.2.1 왜 사이버 보안이 중요한가?
____6.2.2 자율주행차량 사이버 보안 표준
____6.2.3 안전한 SDV 설계
______6.2.3.1 안전한 하드웨어
______6.2.3.2 안전한 소프트웨어
______6.2.3.3 차량 내부 네트워크 통신 보안
______6.2.3.4 차량 외부 통신 보안
____6.2.4 남아있는 문제
__6.3 V2X 통신
____6.3.1 왜 V2X가 중요한가?
____6.3.2 V2X 표준
____6.3.3 V2I 적용 사례
______6.3.3.1 도로 공사 경고
______6.3.3.2 도로 위험과 사고 경고
______6.3.3.3 신호등 단계 이벤트
____6.3.4 V2V 적용 사례
______6.3.4.1 교차로 이동 보조 경고
______6.3.4.2 잘못된 방향 주행 경고
______6.3.4.3 추월 금지 경고
____6.3.5 V2P 적용 사례
______6.3.5.1 VRU 경고
____6.3.6 남아있는 문제
__6.4 백엔드 시스템
____6.4.1 왜 백엔드 시스템이 중요한가?.
____6.4.2 백엔드 시스템 기능
______6.4.2.1 SOTA 업데이트
______6.4.2.2 고화질 맵
______6.4.2.3 차량 관리
____6.4.3 남아있는 문제
__6.5 요약
__참고 문헌
7장. 응용과 전망
__7.1 SDV 기술 응용 SDV
____7.1.1 교통 수단 적용 사례
______7.1.1.1 자가용
______7.1.1.2 공공 셔틀
______7.1.1.3 라스트 마일 배송
______7.1.1.4 도로 화물 운송
____7.1.2 비교통 수단 적용 사례
______7.1.2.1 무인 트랙터
______7.1.2.2 비상 대응 로봇
______7.1.2.3 보안 로봇
__7.2 SDV 개발 전략 동향
____7.2.1 진화 전략
____7.2.2 혁신 전략
____7.2.3 변형 전략
__7.3 SDV를 위한 딥러닝 동향
____7.3.1 SDV를 위한 딥러닝 적용
______7.3.1.1 시맨틱 추상화 학습
______7.3.1.2 종단 간 학습
____7.3.2 남아있는 질문들
__7.4 요약
__참고 문헌

