









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


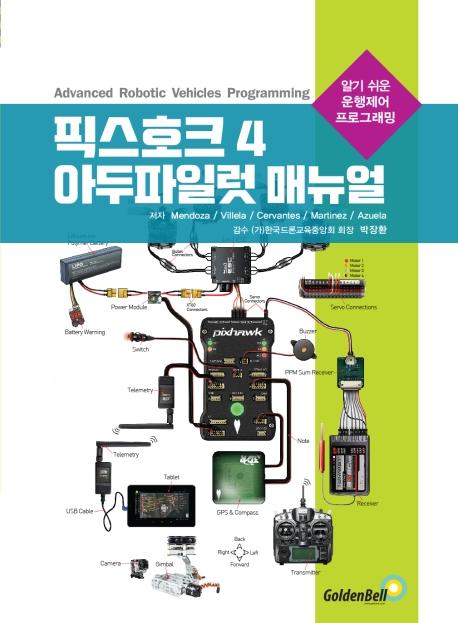
픽스호크 4 아두파일럿 매뉴얼 알기 쉬운 운행제어 프로그래밍
원제 : Advanced Robotic Vehicles Programming
Julio Alberto Mendoza-Mendoza ,Victor Gonzalez-Villela ,Gabriel Sepulveda-Cervantes 외 저 | 골든벨 | 2020년 05월








ISBN : 9791158064563 / 416쪽 190 x 260 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
오유나 외 14인
-
김동호, 나혜진, 민동수, 박준택, 오보람, 윤수진
-
전수연
-
- 22,500
- 19,800
- 19,800
- 26,100



출판사 리뷰

-
- 구분 : 저서
- 이름 : Mendoza
- 국적 : 기타
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [3]
-


- [최근저서]전체보기
- 픽스호크 4 아두파일럿 매뉴...


PartⅠ Introduction
CHAPTER1. 하드웨어와 소프웨어 기술
1. 오토파일럿
2. 오토파일럿의 종류: SDK vs. GUI
3. SDK의 종류
4. 픽스호크 오토파일럿 하드웨어
5. 복제품 vs 원본
6. 상용 오토파일럿 vs 자신만의 설계
7. 아두파일럿 라이브러리(소프트웨어)
8. 호환성과 동류 프로젝트
9. 하드웨어와 소프트웨어의 혼동?
10. 챕터 요약
CHAPTER2. 아두파일럿 작업 환경
1. 아두파일럿 라이브러리 관련 파일 유형
2. 구체적인 데이터 유형
3. 실행 팁: PPM, PWM, 1000, 또는 2000?
4. 사용된 프로그램에 대한 기술 및 흐름
5. 코딩과 컴파일링
6. 연결과 로딩 인터페이스
7. 물리적 실행
8. 디스플레이
9. 피드백
10. 오토파일럿에 사용자 지정 코드 업로딩
11. 이클립스로 새 프로젝트 만들기
12. 오류 확인
13. 아두파일럿 라이브러리로 아두이노를 직접 사용하는 것이 가능한가?
14. 챕터 요약
CHAPTER3. 개념과 정의
1. 보조 구성 요소
2. 브러시리스 모터
3. ESC
4. 프로펠러
5. 프레임
6. 특수 커넥터
7. 원격 측정 모듈(무선 직렬 통신)
8. LIPO 배터리
9. 배터리 테스터 또는 배터리 모니터
10. GPS 모듈
11. 분배기
12. 전원 모듈
13. 실리콘 와이어
14. 수축튜브
15. 고정자
16. 수동형 방진 모듈
17. 리모컨
18. 임베디드 온보드 컴퓨터
19. 특수 픽스호크 구성 요소
20. 수학적 동치에 대한 계산 효율성
21. 변수, 함수, 모듈 및 객체 작업
22. Getter와 Setter의 개념
23. 방향과 포지션의 개념
24. 주의: 설치와 코딩의 차이점
25. 아두파일럿 코드의 기본 템플릿
26. 아두파일럿 코드 프로그래밍의 기본 모델
27. 챕터 요약
28. PartⅠ 참조 사이트 및 보충 사이트
PartⅡ 순차 작동 모드
CHAPTER4. 기본 입출력 작업
1. 헤더에 관하여
2. 설정 정보
3. 터미널에 쓰기
4. 터미널 읽기
5. 전파 읽기
6. 보조 채널 및 상태기계 소개
7. 위치 및 방향 내부 센서 판독
8. 외부 위치 센서 판독(GPS)
9. 아날로그 센서 판독
10. 신호 필터링
11. 디지털 판독 및 쓰기
12. 배터리 판독
13. 주 LED를 통한 시각적 경고 사용
14. 챕터 요약
CHAPTER5. 고급 기능
1. 유·무선 직렬 통신
2. 통신 절차
3. 데이터 전송 절차
4. 상·하부 재구성
5. 자료 검증 절차
6. 기본적인 체크썸 방법
7. XOR 체크썸 방법
8. 폴링
9. 직렬 통신 및 개발 보드를 사용하여 외부 장치로부터 수신
10. 브러시리스 모터(BLDC 모터)로 송신
11. 코드 최적화
12. 모터에 송신하기 위해 단순화된 기능
13. 표준형 DC 모터(브러시드 모터)로 입력
14. 스테퍼 모터
15. 서보 모터를 보조 작업에 사용
16. 아두이노 호환 모터 요약
17. 데이터 사용 및 저장
18. Mission Planner GUI를 사용하여 SD 데이터 시각화
19. 시간 관리
20. 챕터 요약
CHAPTER6. 원활한 비행 모드를 통한 쿼드콥터 제어
1. 멀티콥터의 기본 모델링
2. 동축 모터 분석을 포함한 바이콥터
3. 속도의 운동학적 관계
4. 동적 변환 방정식
5. 동적 회전 방정식
6. 비행 모드
7. 분리된 작업
8. 제어 방법
9. 폐쇄 루프 vs 개방형 루프
10. 포화 PD 제어(소프트 모드 비행 기본 제어)
11. 드론 비행 구현
12. 챕터 요약
13. PartⅡ 참조 및 보충 사이트
PartⅢ 실시간 모드
CHAPTER7. 기실시간 작업 환경
1. 링커
2. 스케줄러 설명
3. 실시간 모드 / 스케줄러 모드의 아두파일럿 일반적인 부품
4. 작업의 실행 시간 측정
5. 챕터 요약
CHAPTER8. 실시간 응용 코드와 이전 챕터 개요
1. 모듈 radio.pde
2. 모듈 control.pde
3. 모듈 Data.pde
4. 모듈 Pose.pde
5. 챕터 요약
6. PartⅢ 참조 및 보충 사이트
PartⅣ APPENDIX
APPENDlX1. 다른 SDK와 명령어 비교
APPENDlX2. 확장 코드 설정
APPENDlX3. 확장 헤더
APPENDlX4. 완전 기능 코드
APPENDlX5. 유용한 키워드
APPENDlX6. 아두파일럿 라이브러리 설치
1. “일반”절차
2. 설치 절차
3. 라이브러리 컴파일
4. 이클립스 편집기의 사전 로드된 버전에서 인터페이스 사용자 정의 및 재컴파일
5. 오토파일럿에 ?.px4 파일 업로드
6. 이전에 로드된 프로그램의 터미널 테스트
7. 참조 및 추천 웹 사이트
APPENDlX7. 추력 편향
APPENDlX8. 전방향성
APPENDlX9. 전원 연장 방법
APPENDlX10. 쿼드콥터 설계 요약
1. 차량 디자인
2. 자동항법(오토파일럿) 선택
3. 원격 제어 장치 선택
4. 참조 및 추천 웹 사이트

