









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


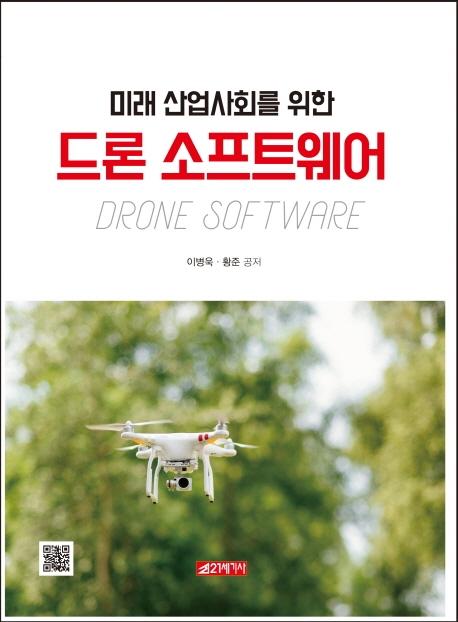





ISBN : 9788984688414 / 428쪽 / 813g / 188 x 257 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
정지훈
-
빨간고래(박정아)
-
정그린
-

코리아교육그룹 교육연구소
- 25,200
- 24,300
- 23,400
- 19,800


출판사 리뷰

-
- 구분 : 저서
- 이름 : 이병욱
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [6]
-


-
- 구분 : 저서
- 이름 : 황준
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [5]
-
- [최근저서]전체보기
- 미래 산업사회을 위한 드론 ...

CHAPTER 1 드론의 개요
1.1 개요
1.1.1 드론의 역사
1.1.2 드론의 분류
1.1.3 드론의 구성
1.2 비행 원리
1.2.1 비행기 비행 원리
1.2.2 헬리콥터 비행 원리
1.2.3 멀티콥터 비행 원리
1.3 드론 조종
1.3.1 비행기 조종
1.3.2 헬리콥터 조종
1.3.3 멀티콥터 조종
1.4 비행제어
1.4.1 자동조종장치(Autopilot)
1.4.2 비행제어 소프트웨어
1.5 안전과 법규
1.5.1 드론의 안전
1.5.2 항공 법규
요약
연습문제
CHAPTER 2 드론의 기체 계통
2.1 드론의 구성과 기체
2.1.1 드론의 구성
2.1.2 멀티콥터의 기체
2.2 프로펠러
2.2.1 프로펠러의 특징
2.2.2 프로펠러 선택
2.3 모터
2.3.1 모터 분류
2.3.2 모터 규격
2.4 변속기(ESC)
2.4.1 변속기 규격
2.4.2 변속기 종류
2.5 비행제어기
2.5.1 비행제어 기능과 하드웨어
2.5.2 비행제어 소프트웨어
2.6 조종기와 수신기
2.6.1 조종기
2.6.2 수신기
2.7 관성측정장치(IMU)
2.7.1 자이로(gyroscope): 각속도 감지기(angular speed sensor)
2.7.2 가속도 센서(acceleration sensor)
2.7.3 지자기 센서(geomagnetic sensor)
2.7.4 초음파 센서(Ultra sonic wave sensor)
2.8 배터리와 충전기
2.8.1 배터리
2.8.2 충전기
요약
연습문제
CHAPTER 3 드론의 제어 계통
3.1 제어 개요
3.1.1 제어 개념
3.1.2 자율 비행
3.2 자동 제어
3.2.1 자동 제어
3.3 PID 제어
3.3.1 PID 제어
3.3.2 PID 제어의 특징
3.4 자세 제어
3.4.1 항공기의 자세 제어
3.4.2 드론의 PID 제어
요약
연습문제
CHAPTER 4 드론의 전력계통
4.1 개요
4.1.1 배터리: 드론의 동력
4.1.2 드론의 전력 계통도
4.2 배터리
4.2.1 배터리 특성
4.2.2 배터리 연결
4.2.3 배터리 사용
4.2.4 배터리 전압 측정
4.3 모터
4.3.1 모터의 전력
4.3.2 모터 선택
4.4 변속기
4.4.1 변속기 전압
4.4.2 변속기와 모터의 관계
4.4.3 변속기 선택
4.5 프로펠러
4.5.1 프로펠러의 소비 전력
4.6 전력 설계
4.6.1 소요 전력 추산
4.6.2 드론 설계 도구 요약
연습문제
CHAPTER 5 드론의 신호 계통
5.1 개요
5.1.1 신호 계통
5.1.2 신호 흐름
5.2 조종기
5.2.1 조종기 구조
5.2.2 조종기 신호처리
5.3 수신기
5.3.1 수신기 구조
5.3.2 수신기 신호처리
5.4 센서
5.4.1 센서별 신호 전달
5.5 비행제어기
5.5.1 비행제어기 신호 처리
5.6 모터와 변속기
5.6.1 BLDC 모터 회로
5.6.2 변속기 회로
5.6.3 변속기와 모터의 신호 흐름
5.6.4 Servo 모터
5.7 신호 검사
5.7.1 검사 장비
5.8 통신
5.8.1 드론과 지상제어국 사이의 무선 통신
5.8.2 드론 비행제어기 안에서의 통신
요약
연습문제
CHAPTER 6 드론의 SW 계통
6.1 개요
6.1.1 비행제어 역사
6.1.2 소프트웨어 드론
6.2 비행제어 SW
6.2.1 비행제어 소프트웨어
6.2.2 비행제어 소프트웨어 역사
6.3 Multiwii
6.3.1 Multiwii 내려받기와 기본 구조
6.3.2 MultiwiiConf
6.4 모의실험 SW
6.4.1 모의실험
6.4.2 비행을 위한 모의실험 제품
6.4.3 비행 연습
요약
연습문제
CHAPTER 7 관성측정장치(IMU)
7.1 개요
7.1.1 관성측정장치(IMU)
7.1.2 센서(Sensor)
7.2 가속도계
7.2.1 가속도계
7.2.2 중력 가속도 벡터와 오일러각(Euler Angle)
7.3 자이로
7.3.1 각속도와 자이로
7.3.2 자이로: 각속도 센서
7.4 지자기계
7.4.1 나침판
7.4.2 지자기계
7.5 초음파 센서
7.5.1 초음파 센서
요약
연습문제
CHAPTER 8 가속도 프로그램
8.1 가속도계
8.1.1 가속도계
8.2 가속도계 값 읽기
8.2.1 가속도계 값 읽기
8.3 가속도계로 각도 구하기
8.3.1 MPU-6050 가속도 값 해석
8.3.2 각도 구하기 프로그램
요약
CHAPTER 9 자이로 프로그램
9.1 자이로
9.1.1 자이로 센서(Gyroscope sensor)
9.2 자이로 값 읽기
9.2.1 자이로 값 읽기
9.3 자이로 각도 구하기
9.3.1 MPU-6050 자이로 값 해석
9.3.2 각도 계산
9.3.3 실행 결과
요약
CHAPTER 10 상보 필터 프로그램
10.1 개요
10.1.1 센서들의 특징
10.2 시간 측정
10.2.1 프로그램 처리 시간
10.2.2 프로그램 처리 시간
10.3 상보 필터
10.3.1 상보 필터
10.3.2 상보 필터 프로그램
요약
CHAPTER 11 IMU LCD
11.1 개요
11.1.1 자율 수평 비행
11.1.2 실험 도구
11.2 자이로
11.2.1 각속도 계산
11.3 가속도계
11.3.1 오일러 각과 상보 처리
11.4 프로그램 구성
11.4.1 피치 각도와 롤 각도의 관계
요약
CHAPTER 12 PID 계산 프로그램
12.1 개요
12.1.1 자동제어
12.2 PID 제어 알고리즘
12.2.1 PID 제어 알고리즘
12.3 PID 제어 프로그램
12.3.1 PID 제어 프로그램
요약
CHAPTER 13 모터 구동 프로그램
13.1 모터 개요
13.1.1 브러시리스 모터와 서보 모터
13.1.2 모터 구동
13.2 아날로그 명령어 방식
13.2.1 아날로그 명령어 방식의 모터 구동 회로
13.2.2 아날로그 명령어 방식의 모터 구동 프로그램
13.3 Servo.h 라이브러리 방식
13.3.1 라이브러리 방식의 프로그램
13.3.2 모터 구동 응용 프로그램
13.4 저수준 언어의 모터 구동 프로그램
13.4.1 회로도와 프로그램
13.5 조종기에 의한 모터 구동 프로그램(저수준 언어)
13.5.1 인터럽트 서비스 프로그램
13.5.2 모터 구동 회로도와 프로그램
13.5.3 인터럽트와 저수준 언어의 모터 제어
요약
CHAPTER 14 모터 PID 프로그램
14.1 모터 속도
14.1.1 조종기와 PID에 의한 모터 속도
14.2 모터 PID 프로그래밍
14.2.1 모터 PID 프로그램 모듈
요약
CHAPTER 15 PID 균형대 프로그램
15.1 PID 균형대 개요
15.1.1 PID 균형대 구조
15.1.2 PID 균형대 만드는 방법
15.2 PID 균형대 프로그램
15.2.1 PID 균형 프로그램
요약
CHAPTER 16 한 축 드론 프로그램
16.1 개요
16.1.1 한 축 드론 제작
16.2 한 축 드론 프로그램
16.2.1 한 축 드론 조종 프로그램
요약
CHAPTER 17 GPS와 촬영
17.1 개요: 항법
17.1.1 항법(avigation)
17.1.2 위성항법 시스템의 필요성
17.2 GNSS
17.2.1 GNSS
17.3 GPS
17.3.1 개요
17.3.2 GPS 원리와 구성
17.4 GPS 도구
17.4.1 NMEA
17.4.2 Tiny GPS
17.5 Multiwii GPS
17.5.1 Multiwii GPS
17.6 GPS와 Telemetry
17.6.1 텔레메트리
17.7 카메라 촬영
17.7.1 촬영 장비
요약
연습문제
CHAPTER 18 드론 조립
18.1 조립 준비
18.1.1 드론 조립 준비
18.2 물리적 조립
18.3 전기적 조립
18.4 소프트웨어적 조립
18.5 시험
요약
연습문제

