









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


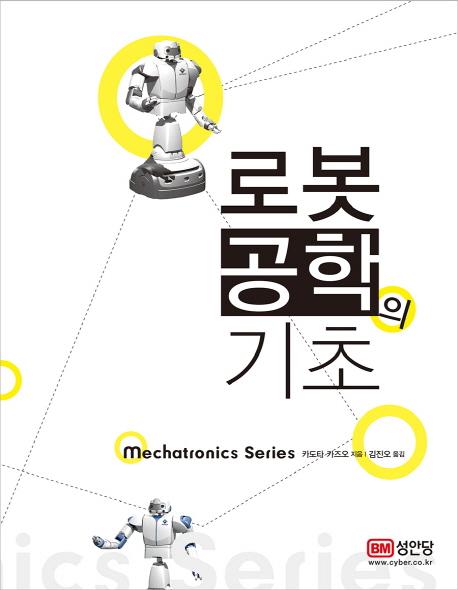





ISBN : 9788931537802 / 224쪽 190 x 245 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
천근아, 박정훈, 장지흠, 진재연, 이정한, 민윤기
-
조성호
-
김태유
-
구오제드, 송이핑, 조신
- 22,500
- 29,700
- 16,200
- 26,100



출판사 리뷰
첫째, 체계적 구성 로봇공학의 전반적인 내용과 로봇이 설계되어 움직이게 하는 단계를 4개의 Chapter에 순서대로 담아 체계적으로 구성하였다. 둘째, 운동학과 제어학의 쉬운 이해 로봇을 이해하기 위해서는 움직이는 원리와 그 움직임을 제어하는 것에 대한 이해가 무엇보다 중요하다. 본서는 로봇을 이해하는 데 필요한 운동학과 제어학을 쉽게 설명하였다. 셋째, 실용기술과 수학?물리학적 지식의 자연스러운 연결 로봇을 만드는 데 필요한 실용기술과 로봇을 이론적으로 다루는 수학, 물리학적 지식을 잘 연결하고 있어 고등학교 교육을 마치고 로봇공학을 처음 대하는 학생들에게 매우 적합하다.





Chapter 1. 로봇공학의 개요
1-1 로봇공학이란
1-2 로봇시장은 과연 활성화될 것인가
1-3 복지 및 간호 로봇의 방향성
1-4 레스큐(Rescue) 로봇의 가능성
1-5 서비스 로봇의 안전성
1-6 인간을 닮아가는 휴머노이드(Humanoid) 로봇
1-7 로봇의 지능과 감정
1-8 로봇경연대회와 교육
1-9 로봇기술 자격증
Chapter 2. 로봇 요소학
2-1 액추에이터
2-2 스위치와 센서
2-3 기계요소
Chapter 3. 로봇 운동학
3-1 운동학의 기초
3-2 운동학을 위한 벡터
3-3 운동학을 위한 좌표변환
3-4 순운동학(Forward Kinematics)과 역운동학(Inverse Kinematics)
3-5 동역학
Chapter 4. 로봇 제어학
4-1 로봇의 제어란
4-2 제어의 종류
4-3 시퀀스 제어
4-4 공기압 시스템의 제어
4-5 제어를 위한 라플라스 변환
4-6 전달함수
4-7 제어 시스템의 과도응답
4-8 제어 시스템의 주파수응답

