









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


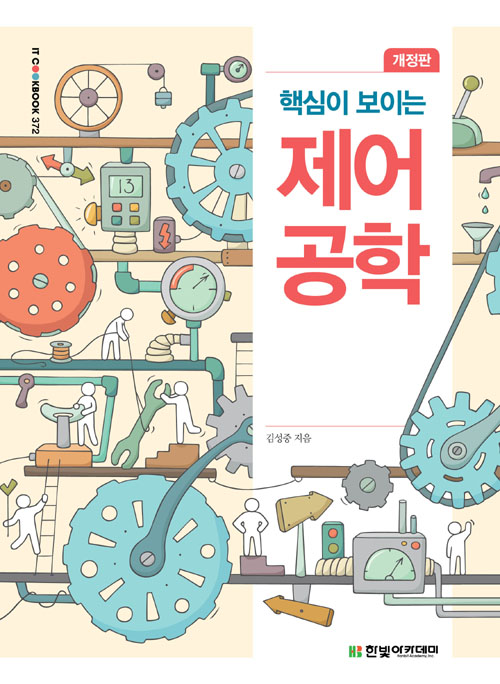


- 정가
- $52.00
- 판매가
-
$28.60
(45%↓)

- 적립금
- $0.57 (2%P)
판매가 종료된 상품입니다.



이책의 개정판 정보
핵심이 보이는 제어공학 김성중 저 | 한빛아카데미 | 2026년 06월
평점 - · 리뷰 0
ISBN : 9791156643845 / 564쪽 188 x 257 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
마창석
-
홍지수, 홍은지
-
조성호
-
구오제드, 송이핑, 조신
- 22,500
- 30,000
- 29,700
- 26,100



출판사 리뷰
? 제어공학을 위한 기본 수학, 모델링, 제어기 설계까지 핵심 내용을 알차게 다룬다.
? 그림을 많이 활용하여 직관적으로 설명하고, 예제 풀이가 상세하다.
? 추가 내용이나 식의 유도 과정을 별도로 구성하여 큰 흐름을 중심으로 본문을 전개한다
? 연습문제는 객관식/주관식/MATLAB 응용 형태의 문제를 풍부하게 제공한다.
모델링부터 제어기 설계에 이르기까지,
엄선된 내용으로 제어공학의 뼈대를 세운다!
【누구를 위한 책인가?】
이 책은 전기, 전자, 제어 관련 학과 학생들을 대상으로 한다. 제어공학 학습에 필요한 기본 수학부터 제어시스템의 모델링, 제어기 설계에 이르기까지 제어공학의 주요 핵심 이론을 다룬다. 친절한 이론 설명과 상세한 예제 풀이를 바탕으로 핵심 개념을 짚어주고, 풍부한 객관식/주관식 연습문제를 제공하여 학습한 내용을 제대로 이해했는지 확인할 수 있게 하였다.
【개정판의 특징】
? 예제와 연습문제 강화 : 신규 문제 추가, 시스템/회로 연계 문제 강화
? 참고내용 및 수식 유도과정 보강 : Q&A 구성 추가, 수식 이해를 돕는 설명 보강
? 신규 주제 추가 : 상사변환, 상사변환을 이용한 상태부귀환 설계 등의 주제 추가




Chapter 01 제어시스템
1.1 제어시스템의 역사
1.2 제어시스템의 구성
1.3 제어시스템의 종류
: : 핵심요약
: : 연습문제
Chapter 02 제어공학의 기본 수학
2.1 복소함수
2.2 라플라스 변환
2.3 행렬
: : 핵심요약
: : 연습문제
Chapter 03 전달함수와 상태방정식
3.1 전달함수
3.2 블록선도
3.3 신호흐름선도
3.4 상태방정식
: : 핵심요약
: : 연습문제
Chapter 04 제어시스템의 모델링
4.1 기본 제어요소의 모델링
4.2 제어시스템의 모델링
4.3 전달함수와 상태방정식의 상호변환
: : 핵심요약
: : 연습문제
Chapter 05 시간응답
5.1 과도응답과 정상상태응답
5.2 단위계단응답
5.3 부족제동 2차제어시스템의 사양
5.4 고차시스템의 시간응답
5.5 상태방정식의 시간응답
: : 핵심요약
: : 연습문제
Chapter 06 안정도와 정상상태오차
6.1 안정도의 정의
6.2 Routh-Hurwitz 판별법
6.3 정상상태오차의 정의
6.4 단위귀환제어시스템의 정상상태오차
6.5 제어시스템의 시스템 형
: : 핵심요약
: : 연습문제
Chapter 07 근궤적 기법
7.1 근궤적의 정의
7.2 근궤적의 성질
7.3 근궤적 그리기
: : 핵심요약
: : 연습문제
Chapter 08 근궤적 기법을 이용한 제어기 설계
8.1 근궤적을 이용한 과도응답 개선
8.2 근궤적을 이용한 정상상태오차 개선
8.3 근궤적을 이용한 시간응답 설계
: : 핵심요약
: : 연습문제
Chapter 09 주파수응답
9.1 주파수응답과 주파수전달함수
9.2 주파수응답을 나타내는 각종 선도
: : 핵심요약
: : 연습문제
Chapter 10 주파수응답과 시간응답
10.1 나이퀴스트 판별법
10.2 이득여유와 위상여유
10.3 주파수응답의 사양
10.4 개루프 주파수전달함수와 폐루프 주파수전달함수의 관계
10.5 주파수응답과 시간응답의 관계
: : 핵심요약
: : 연습문제
Chapter 11 보드선도를 이용한 제어기 설계
11.1 이득조정에 의한 시간응답 개선
11.2 지상제어기에 의한 정상상태오차 개선
11.3 진상제어기에 의한 과도응답 개선
11.4 진·지상제어기에 의한 시간응답 개선
: : 핵심요약
: : 연습문제
Chapter 12 상태방정식을 이용한 제어기 설계
12.1 상태귀환을 이용한 제어기 설계
12.2 관측기 설계
12.3 관측기를 사용하는 상태귀환제어기 설계
12.4 가제어성과 가관측성
12.5 상사변환을 이용한 상태부귀환 설계
: : 핵심요약
: : 연습문제

