









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


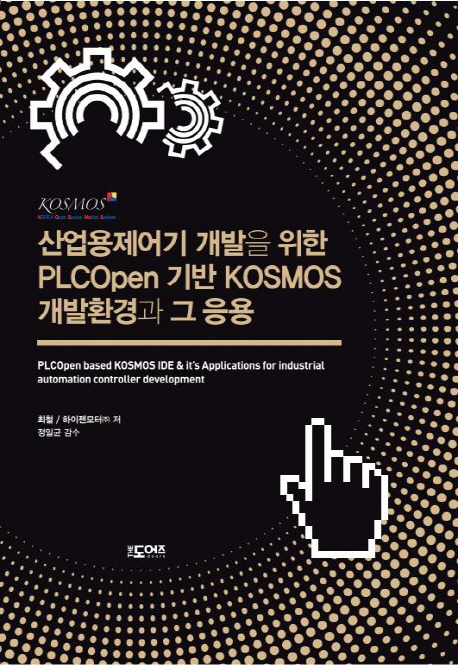





ISBN : 9791196039714 / 300쪽 176 x 248 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
-
폴 데이비스
-
Raymond A. Serway
-
허경석(허석사)
- 17,820
- 22,500
- 40,500
- 16,920


반디앤루니스 리뷰
로열티를 지불하지 않고도 산업현장에서 자유로이 활용할 수 있는 모션제어엔진 “KOSMOS”에 관한 책이다. 모션제어엔진 “KOSMOS”는 PLCopen 국제표준을 준수하는 언어로써 구성상 장기적인 생존성을 담보하는 건 물론, 선진제품과의 호환성을 갖는다는 특징을 가진다.
출판사 리뷰
로열티를 지불하지 않는 모션제어용 엔진의 새로운 길을 열다. 로열티를 지불하지 않고도 누구나 산업현장에서 자유로이 활용하고 또한, PLCopen 국제표준을 준수하는 언어로써 장기적인 생존성을 담보하는 구성과 선진제품과의 호환성을 갖는 모션제어엔진 “KOSMOS”에 대한 책이 나왔다. 수십 년을 최첨단 산업 현장에서 기술 개발에 매진해 온 저자가 표준화된 상위제어기가 없는 국내 상황에 가성비가 매우 훌륭하며 누구나 스스로의 제어기를 제작해서 사용할 수 있는 길을 제시해 주려는 역작이다. 이 책을 기반으로 현장뿐 아니라 새롭게 ... 로열티를 지불하지 않는 모션제어용 엔진의 새로운 길을 열다. 로열티를 지불하지 않고도 누구나 산업현장에서 자유로이 활용하고 또한, PLCopen 국제표준을 준수하는 언어로써 장기적인 생존성을 담보하는 구성과 선진제품과의 호환성을 갖는 모션제어엔진 “KOSMOS”에 대한 책이 나왔다. 수십 년을 최첨단 산업 현장에서 기술 개발에 매진해 온 저자가 표준화된 상위제어기가 없는 국내 상황에 가성비가 매우 훌륭하며 누구나 스스로의 제어기를 제작해서 사용할 수 있는 길을 제시해 주려는 역작이다. 이 책을 기반으로 현장뿐 아니라 새롭게 배움을 시작하는 많은 엔지니어가 커뮤니티 등을 통해 스스로 발전시키길 기대하며 하나둘 현장에서의 활용 가능성이 검증되어 KOSMOS가 모션제어엔진으로 생존하고 널리 활용되는 데 많은 도움이 되기를 원한다. 본 책자의 구성은, 먼저 1장에서는 산업용제어시스템 구성 기술 변화와 필드버스 네트워크 방식에 대해 간략히 기술했다. 2장에서는 PLCopen에서 규정한 텍스트 언어에 대해 설명하고, 3장에서는 동 규정에서 정의한 그래픽언어에 대해 설명했다. 4장에서는 KOSMOS 개발환경에 대해 기술했다. 1절에서는 POU와 리눅스 환경에 대해 간략히 살폈고, 2절에서는 개발환경 구성과 소프트웨어 컴포넌트에 대해 설명했으며 3절에서는 개발환경의 설치 과정을 기술하였고, 4절에서는 통합개발환경의 사용자 인터페이스에 대해 설명했다. 5장에서는 제어시스템 구성에 있어서 EtherCAT을 기반 네트워크로 사용할 때의 관리 기능들을 소개했다. 6장에서는 실제 장치와 연동해서 동작하는 제어응용 프로그램 작성 방법을 단계별로 설명했으며, 7장에서는 Xenomai 기반 모션 제어기의 설정 사항에 대해 설명했다.

-
- 저자 : 최철

I. 산업용 제어시스템 구성기술 변화
1.1 개방형 모션제어기와 PLCopen 20
(1) 개방형 모션 제어기 20
(2) 인터페이스 플랫폼 23
1.2 인터페이스 플랫폼의 개별 특징 29
(1) PROFIBUS / PROFINET 29
(2) Ethernet / IP 30
(3) POWERLINK 33
(4) EtherCAT (Ethernet Control Automation Technology) 35
(5) SSCNET 36
(6) Realtime Express™ (RTEX) 38
(7) CANopen 39
(8) VARAN (Versatile Automation Random Access Network) 41
(9) 정리 42
II. PLCopen규정 텍스트 언어
2.1 소프트웨어 컴포넌트 46
2.2 Instruction List (IL) 47
(1) 일반 47
(2) 명령어 (Instructions) 47
(3) 연산자, 수정자 및 피연산자 47
(4) 함수와 함수 블록 50
2.3 Structured Text (ST) 54
(1) 일반 54
(2) 식 (Expressions) 54
(3) 구문 56
(4) 선택 구문 (IF, CASE) 60
(5) 반복 구문 (WHILE, REPEAT, EXIT, CONTINUE, FOR) 61
III PLCopen규정 그래픽 언어
3.1 공통 요소 66
(1) 일반 66
(2) 변수와 인스턴스의 표현 66
(3) 줄과 블록의 표현 68
(4) 네트워크의 플로우 방향 69
(5) 네트워크의 평가 (Evaluation) 70
(6) 실행 제어 요소 72
3.2 Ladder Diagram (LD) 73
(1) 일반 73
(2) 파워 레일 73
(3) 링크 요소와 상태 74
(4) 접점 (Contacts) 74
(5) 코일 (Coil) 76
(6) 함수와 함수 블록 77
(7) 네트워크 평가 순서 78
3.3 함수 블록 다이어그램 (FBD) 78
(1) 일반 78
(2) 요소의 조합 78
(3) 네트워크 평가 순서 78
(4) 네트워크 연산 (Network evaluation) 79
(5) 피드백 변수 (Feedback variable) 80
3.4 순차 함수 차트 SFC (Sequential Function Chart SFC) 80
(1) 단계 / 전이 조건 (Step / Transition combination) 81
(2) 단계 - 전이 순서 (Step - transition sequence) 81
(3) 단계 (Step) 84
(4) 전이 (Transition) 86
(5) 액션 (Actions) 88
(6) 액션 블록 (Action block) 89
(7) 순차 제어 (Sequential control) 91
IV. KOSMOS 개발환경
ISaGRAF 94
MULTIPROG 94
CoDeSys 94
4.1 POU와 리눅스 환경 96
4.2 개발환경 구성과 컴포넌트 103
(1) KOSMOS IDE 구조 103
4.3 설치 방법 108
4.4 통합개발환경 사용자 인터페이스 110
(1) 메뉴바와 메뉴바 아이콘 110
(2) 프로젝트 윈도우 패널 112
(3) 함수, 함수블럭, 프로그램 113
(4) 리소스 114
(5) 변수 모니터링 패널 121
(6) 프로그램 편집 패널 122
(7) 검색 및 로깅 패널 123
(8) 라이브러리 및 디버깅 패널 125
(9) 프로젝트 설정 패널 126
V. EtherCAT 관리 기능
5.1 주의 사항 130
5.2 Root 플러그인 131
5.3 Master 플러그인 132
(1) Master State 132
(2) Scan Network 133
5.4 Slave 플러그인 135
(1) EtherCAT Node 135
(2) EtherCAT Management 136
(3) Config 145
VI. 제어 응용프로그램 작성
6.1 EtherCAT과 wxGlade HMI 플러그인을 사용한 LED 제어 148
(1) wxGlade를 이용한 HMI 구성 148
(2) HMI에 기능 추가하기 153
(3) 실제로 사용하기 (EL9800 Beckhoff 평가보드 기준) 162
6.2 EtherCAT을 이용한 단축 제어 응용 164
(1) 제어 응용 작성 전 준비 과정 164
(2) 제어 응용 작성 167
6.3 CANopen을 이용한 단축 제어 응용 188
(1) CANopen 플러그인 추가 및 설정 방법 188
(2) 제어 응용프로그램 작성 193
(3) 제어 응용 수행 197
6.4 DF1 플러그인과 모션 응용에 사용자 입력 반영하기 198
(1) DF1 플러그인을 이용한 응용 작성 과정 198
6.5 3축 직교로봇 제어하기 203
(1) 시스템 구성 203
(2) 제어 응용을 위한 HMI 204
(3) 제어 응용 작성 209
6.6 Modbus RTU 플러그인과 모션 응용에 사용자 입력 반영하기 233
(1) KOSMOS Modbus RTU 플러그인 233
(2) Modbus RTU 플러그인을 이용한 응용 작성 과정 235
VII. 모션 제어기 설정
7.1 x86(PC) 기반 모션 제어기 설정 242
(1) 모션 제어 시스템 구성 242
(2) 모션 제어 시스템 설정 244
7.2 임베디드(Embedded) 기반 모션 제어기 설정 248
(1) 임베디드 기반 모션 제어기 248
(2) 임베디드 기반 모션 제어 시스템 구성 248
(3) 임베디드 기반 모션 제어 시스템 구동을 위한 이미지 설치 250
(4) 임베디드 기반 모션 제어 시스템 구동 259
부록
A. BeagleBone Black System Reference Manual 268
B. uPLC 하드웨어 사양서 283
C. GMC 하드웨어 사양서 286
index

