









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


ROS 로보틱스 프로그래밍 - acorn+PACKT 시리즈 4차 산업혁명 시대의 핵심 기술, 로봇 프로그래밍
원제 : Mastering ROS for Robotics Programming
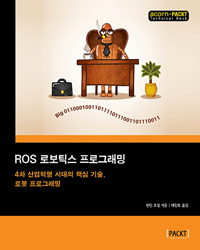





ISBN : 9788960779587 / 540쪽 188 x 235 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-

성구(강성규)
-
박진환, 공지훈, 서원진
-
-

거트루드(박태현)
- 21,600
- 18,000
- 36,000
- 23,400



출판사 리뷰
출판사 서평 ★ 이 책에서 다루는 내용 ★ ■ 7-DOF 로봇 팔과 차륜 구동 로봇의 로봇 모델 생성 ■ 무브잇! 패키지를 활용한 7-DOF 로봇 팔의 모션 계획 ■ SLAM과 AMCL을 활용한 차륜 구동 로봇의 자율 내비게이션 ■ 플러그인 립, ROS 노드렛, 가제보 플러그인의 심화 학습 ■ 아두이노와 같은 I/O 보드, 센서, 액추에이터와 ROS의 인터페이스 ■ ABB의 활용과 유니버셜 로봇 팔 시뮬레이션 ■ 최신 ROS 버전을 활용한 ROS 프레임워크 탐색 ★ 이 책의 대상 독자 ★ 열정적인 로보틱스 지지자거나 ... ★ 이 책에서 다루는 내용 ★ ■ 7-DOF 로봇 팔과 차륜 구동 로봇의 로봇 모델 생성 ■ 무브잇! 패키지를 활용한 7-DOF 로봇 팔의 모션 계획 ■ SLAM과 AMCL을 활용한 차륜 구동 로봇의 자율 내비게이션 ■ 플러그인 립, ROS 노드렛, 가제보 플러그인의 심화 학습 ■ 아두이노와 같은 I/O 보드, 센서, 액추에이터와 ROS의 인터페이스 ■ ABB의 활용과 유니버셜 로봇 팔 시뮬레이션 ■ 최신 ROS 버전을 활용한 ROS 프레임워크 탐색 ★ 이 책의 대상 독자 ★ 열정적인 로보틱스 지지자거나 ROS를 사용해 로봇 애플리케이션 생성에 관해 더 배우고 싶어하는 연구자라면, 이 책은 바로 당신을 위한 책이다. ROS와 GNU/Linux, C++ 프로그래밍의 기본 지식을 갖추고, ROS의 고급 특징을 탐색하고자 하는 프로그래머들에게 좋을 것이다. ★ 이 책의 구성 ★ 1장, ‘ROS와 패키지 관리 소개’에서는 ROS의 핵심 개념을 이해하기 위한 설명과 ROS 패키지(package)를 이용한 작업 방법을 설명한다. 2장, ‘ROS 3D 로봇 모델링 작업 작업’에서는 두 종류의 로봇 설계를 다룬다. 하나는 7 자유도(seven-DOF, Degree of Freedom) 매니퓰레이터(manipulator)고, 다른 하나는 차륜형 로봇(differential drive robot)이다. 3장, ‘ROS와 가제보를 활용한 로봇 시뮬레이션’에서는 7 자유도 로봇 팔과 차륜형 로봇, 가제보(Gazebo)에서 로봇 조인트를 조작하는 데 도움을 주는 ROS 컨트롤러(controllers)를 설명한다. 4장, ‘ROS 무브잇!과 내비게이션 스택 활용’에서는 ROS 무브잇!(MoveIt!)과 내비게이션 스택(Navigation Stack)을 사용해 별도로 설치하지 않아도 바로 사용할 수 있는 기능인 로봇 매니퓰레이션을 로봇 자율 내비게이션(autonomous navigation)과 인터페이스하는 방법을 알아본다. 5장, ‘플러그인립, 노드렛, 가제보 플러그인 활용’에서는 ROS의 고급 개념을 보여주는데, ROS 플러그인립(pluginlib)과 노드렛(nodelets), 가제보 플러그인(Gazebo plugins)이다. 이 장에서는 각 개념들의 기능과 응용을 살펴보고, 작동을 시연하기 위한 예제를 실행해본다. 6장, ‘ROS 컨트롤러와 시각화 플러그인 생성’에서는 PR2 로봇과 그와 유사한 로봇을 위한 기본 ROS 컨트롤러를 사용하는 방법을 보여준다. 컨트롤러를 생성한 뒤 가제보의 PR2 시뮬레이션을 이용해 컨트롤러를 구동해본다. 7장, ‘ROS와 I/O 보드, 센서, 액추에이터 인터페이싱’에서는 센서와 액추에이터와 같은 하드웨어 요소들과 ROS 간의 인터페이스를 다룬다. 아두이노나 라즈베리 파이(Raspberry Pi), 오드로이드C1(Odroid-C1) 같은 I/O 보드를 사용하는 센서와 ROS 간의 인터페이스를 살펴본다. 8장, ‘ROS와 OpenCV, PCL을 활용한 비전 센서 프로그래밍’에서는 다양한 비전 센서와 ROS 간의 인터페이스 방법, 오픈소스 컴퓨터 비전(Open-CV)과 포인트 클라우드 라이브러리(PCL, Point Cloud Library)와 같은 라이브러리를 사용해 인터페이스 프로그래밍을 하는 방법을 다룬다. 9장, ‘ROS 환경에서 차륜 구동 이동 로봇 하드웨어의 구축과 인터페이싱’에서는 차륜 구동으로 설정된 자율 이동 로봇 하드웨어를 구축하고, 그 하드웨어와 ROS 간 통신을 구현하는 데 도움을 주는 방법을 알아본다. 10장, ‘ROS-무브잇!의 고급 기능’에서는 충돌 회피, 3D 센서를 이용한 주변 인지와 환경 파악, 물체 선별, 특정 위치에 두기와 같은 무브잇!의 기능을 설명한다. 그리고 로봇 매니퓰레이터 하드웨어와 무브잇! 간의 인터페이싱을 살펴본다. 11장, ‘산업용 로봇을 위한 ROS’에서는 ROS 인더스트리얼 패키지(ROS-Industrial Package)를 이해하고 설치해본다. 산업용 로봇의 무브잇! IKFast 플러그인을 개발하는 방법을 알아본다. 12장, ‘ROS 환경에서 트러블슈팅과 최적 실행 방법’에서는 이클립스 통합 개발 환경(Eclipse IDE)에서 ROS 개발환경을 설정하는 방법과 ROS에서 최적 실행, ROS에서 발생하는 문제 해결 팁을 알려준다. ★ 지은이의 말 ★ 이 책은 ROS의 고급 가이드북으로 이미 ROS 기본 지식이 있는 독자들에게 매우 적합하다. ROS는 로보틱스 기업과 대학, 연구기관에서 로봇 모델을 디자인하고, 빌드(build)하며, 시뮬레이션하고 그 모델을 실제 하드웨어로 인터페이스하는 데 폭넓게 이용된다. 또한 ROS는 이제 로봇 엔지니어에게 필수 사항이다. 이 책은 독자가 ROS의 지식을 획득하도록 도움을 주며, 대화형 예제를 이용해 독자의 ROS 스킬을 단련하도록 도움을 줄 수 있다. 고급 가이드지만 먼저 기본 개념을 다질 수 있도록 1장에서 ROS의 개념을 설명한다. ROS 입문자도 기본을 익힌 뒤 이 책을 시작할 수 있을 것이다. 주로 ROS의 고급 개념에 초점을 두는데, 그 개념들은 ROS 내비게이션 스택(Navigation stack), ROS 무브잇!(MoveIt!), ROS 플러그인(plugins), 노드렛(nodelets), 컨트롤러(controllers), ROS 인더스트리얼(Industrial)과 같은 것들이다. 하드웨어에 상관없이 예제를 실행해볼 수 있다. 하지만 일부 절에서 I/O 보드, 비전 센서, 액추에이터(Actuator)와 ROS 간의 인터페이싱을 볼 수 있다. 이 하드웨어를 실행하려면 주변기기를 구매해야 한다. 이 책은 ROS에 대한 소개로 시작해, ROS에서 시뮬레이션과 시각화를 위해 로봇 모델을 빌드하는 방법을 살펴본다. 가제보(Gazebo)를 활용한 로봇 시뮬레이션 이후에, 로봇과 ROS의 내비게이션 스택, 무브잇!에 연결하는 방법을 볼 수 있을 것이다. 이 외에도 ROS 플러그인, 컨트롤러, 노드렛, I/O 보드, 비전 센서와의 인터페이싱을 볼 수 있다. 마지막으로 ROS 인더스트리얼과 문제점 해결 방법, ROS 추천 실행 방법을 확인할 수 있다. ★ 옮긴이의 말 ★ 2016 다보스 포럼의 주제를 한 단어로 요약하자면 ‘4차 산업혁명’이다. 이 책은 그 4차 산업혁명의 핵심 기술 중의 하나인 로봇 기술을 설명한다. 로봇을 전공하는 사람들과 로봇 기술을 습득하려는 사람들에게 이제 필수적이 될 ROS(Robot Operating System)에 관한 개념들을 실제 소스 코드의 해설과 함께 기술함으로써 독자들의 학습 시간을 효과적으로 줄여줄 것이라 생각된다. 전통적인 로봇 기술자들에게는 많은 기반 지식이 필요했다. 기계 공학과 컴퓨터 공학의 하드웨어 기술에서 IT기술이 접목된 소프트웨어 기술까지 관련 개념을 두루 이해해야 했을 뿐만 아니라, 실제 구현까지 할 수 있어야 했다. 하지만 바야흐로 오픈소스 하드웨어와 소프트웨어가 확산된 시대가 도래하였다. 사람들이 필요한 지식을 빠르고 저비용으로 접할 수 있는 기회가 확산됐고, 이제는 로봇 기술에 대한 진입장벽이 그 이전에 비해 확실히 낮아진 것이 사실이다. 이 책은 로봇 기술의 가장 대중적인 오픈소스 소프트웨어 플랫폼인 ROS의 기본 개념과 고급 개념들을 기술하고, 그를 오픈소스 하드웨어인 아두이노와 라즈베리파이에 적용할 수 있는 인터페이스를 함께 기술한다. 저자는 실무에서 ROS를 이용하여 로봇을 제작한 경험을 바탕으로, 로봇 시뮬레이션과 머신 비전 기술에 특히 집중해 이 책을 집필하였다.





★ 지은이의 말 ★
이 책은 ROS의 고급 가이드북으로 이미 ROS 기본 지식이 있는 독자들에게 매우 적합하다. ROS는 로보틱스 기업과 대학, 연구기관에서 로봇 모델을 디자인하고, 빌드(build)하며, 시뮬레이션하고 그 모델을 실제 하드웨어로 인터페이스하는 데 폭넓게 이용된다. 또한 ROS는 이제 로봇 엔지니어에게 필수 사항이다. 이 책은 독자가 ROS의 지식을 획득하도록 도움을 주며, 대화형 예제를 이용해 독자의 ROS 스킬을 단련하도록 도움을 줄 수 있다. 고급 가이드지만 먼저 기본 개념을 다질 수 있도록 1장에서 ROS의 개념을 설명한다. ROS 입문자도 기본을 익힌 뒤 이 책을 시작할 수 있을 것이다. 주로 ROS의 고급 개념에 초점을 두는데, 그 개념들은 ROS 내비게이션 스택(Navigation stack), ROS 무브잇!(MoveIt!), ROS 플러그인(plugins), 노드렛(nodelets), 컨트롤러(controllers), ROS 인더스트리얼(Industrial)과 같은 것들이다.
하드웨어에 상관없이 예제를 실행해볼 수 있다. 하지만 일부 절에서 I/O 보드, 비전 센서, 액추에이터(Actuator)와 ROS 간의 인터페이싱을 볼 수 있다. 이 하드웨어를 실행하려면 주변기기를 구매해야 한다.
이 책은 ROS에 대한 소개로 시작해, ROS에서 시뮬레이션과 시각화를 위해 로봇 모델을 빌드하는 방법을 살펴본다. 가제보(Gazebo)를 활용한 로봇 시뮬레이션 이후에, 로봇과 ROS의 내비게이션 스택, 무브잇!에 연결하는 방법을 볼 수 있을 것이다. 이 외에도 ROS 플러그인, 컨트롤러, 노드렛, I/O 보드, 비전 센서와의 인터페이싱을 볼 수 있다. 마지막으로 ROS 인더스트리얼과 문제점 해결 방법, ROS 추천 실행 방법을 확인할 수 있다.
★ 옮긴이의 말 ★
2016 다보스 포럼의 주제를 한 단어로 요약하자면 ‘4차 산업혁명’이다. 이 책은 그 4차 산업혁명의 핵심 기술 중의 하나인 로봇 기술을 설명한다. 로봇을 전공하는 사람들과 로봇 기술을 습득하려는 사람들에게 이제 필수적이 될 ROS(Robot Operating System)에 관한 개념들을 실제 소스 코드의 해설과 함께 기술함으로써 독자들의 학습 시간을 효과적으로 줄여줄 것이라 생각된다.
전통적인 로봇 기술자들에게는 많은 기반 지식이 필요했다. 기계 공학과 컴퓨터 공학의 하드웨어 기술에서 IT기술이 접목된 소프트웨어 기술까지 관련 개념을 두루 이해해야 했을 뿐만 아니라, 실제 구현까지 할 수 있어야 했다. 하지만 바야흐로 오픈소스 하드웨어와 소프트웨어가 확산된 시대가 도래하였다. 사람들이 필요한 지식을 빠르고 저비용으로 접할 수 있는 기회가 확산됐고, 이제는 로봇 기술에 대한 진입장벽이 그 이전에 비해 확실히 낮아진 것이 사실이다.
이 책은 로봇 기술의 가장 대중적인 오픈소스 소프트웨어 플랫폼인 ROS의 기본 개념과 고급 개념들을 기술하고, 그를 오픈소스 하드웨어인 아두이노와 라즈베리파이에 적용할 수 있는 인터페이스를 함께 기술한다. 저자는 실무에서 ROS를 이용하여 로봇을 제작한 경험을 바탕으로, 로봇 시뮬레이션과 머신 비전 기술에 특히 집중해 이 책을 집필하였다. 이런 내용 바탕에 로보틱스에서 대표적인 주제인 7-DOF(Degree of Freedom) 로봇 팔과 SLAM(Simultaneous Localization and Mapping)을 디자인하는 내용을 더함으로써, 독자들은 해당 로봇 알고리즘을 자신의 로봇에 구현할 수 있는 능력을 배양할 수 있을 것이다. 로봇팔의 경우는 제조업계에서 자동화에 필수적인 주제 중의 하나며, SLAM의 경우 구글 자동차로 대변되는 자율주행 자동차의 기반 기술이다.
이 책에서 역자가 인상 깊게 읽은 한 문장은 ‘바퀴의 모양을 새로 발명할 필요가 없다’는 것이다. 로봇의 알고리즘을 구현하려고 할 때, 이미 최적의 형태로 구현되어 있는 알고리즘이 ROS에 무수히 존재하는데, 그를 이용할 생각하지 않고 관련 기능에 대한 새로운 코드를 작성하려고 하는 태도에 대한 언급이었다. 물론 필요에 따라 원형 이외의 바퀴 모양을 새로 발명할 필요는 있다. 하지만, 모방은 창조의 어머니라는 말이 있듯이, 심지어 새로운 바퀴 형태를 개발하려 할 때에도 기존의 최적 형태의 바퀴 모양을 참고해 그를 분석하는 선행 연구가 필요하다.
이제 4차 산업혁명의 시대가 도래함으로 ROS는 로봇을 개발하려는 사람들에게 필수적인 요소가 될 것임이 자명하다. 이 책이 ROS를 습득하는 시간을 줄여줄 효과적인 매체라 생각해서 이 책의 번역을 결심하였다. 고급 개발자들이야 기반 지식과 다양한 매체의 검색 능력을 바탕으로 빨리 로봇을 개발할 수 있지만, 관련 기술이 익숙하지 않은 사람들은 시행착오로 인해 시간을 허비하기 때문에 쉽게 따라 하며 핵심 개념을 이해할 수 있는 가이드북이 필요하다. 효용가치를 생각했을 때, 이 책이 연구자들 및 개발자들, 심지어 로봇에 관심 있는 일반인들에게도 ROS 및 로봇 기술 접근에 대한 진입장벽을 낮춰, 국내 로봇 연구 개발 환경의 활성화에 조금의 기여라도 할 수 있기를 바란다.

목차
1장. ROS와 패키지 관리 소개
__ROS를 배워야 하는 이유
__로봇을 위한 ROS를 선호하는 이유
__로봇을 위한 ROS를 선호하지 않는 이유
__ROS 파일 시스템 레벨의 이해
____ROS 패키지
____ROS 메타 패키지
____ROS 메시지
____ROS 서비스
__ROS 연산 그래프 레벨의 이해
____ROS 노드의 이해
____ROS 메시지
____ROS 토픽
____ROS 서비스
____ROS 백
____ROS 마스터의 이해
____ROS 파라미터 사용
__ROS 커뮤니티 레벨의 이해
____ROS를 시작하기 위한 전제조건은 무엇인가?
____ROS 마스터와 ROS 파라미터 서버의 구동
________Roscore 명령어 결과의 체크
____ROS 패키지 생성
________ROS 토픽의 활용
________ROS 노드 생성
________빌딩 노드
____커스텀 msg와 srv 파일의 추가
____ROS 서비스의 활용
________ROS 액션립의 활용
________ROS 액션 서버와 클라이언트의 빌딩
____런치 파일 생성
____토픽, 서비스, 액션립의 응용
____ROS 패키지 유지 관리
____커스텀 ROS 패키지 배포
________배포를 위한 ROS 패키지의 준비
________커스텀 패키지의 배포
________커스텀 ROS 패키지를 위한 위키 페이지 제작
__연습문제
__요약
2장. ROS에서 3D 로봇 모델링 작업
__로봇 모델링을 위한 ROS 패키지
__URDF를 활용한 로봇 모델링의 이해
__로봇 디스크립션을 위한 ROS 패키지의 생성
__최초의 커스텀 URDF 모델 생성
__URDF 파일 해설
__RViz에서 로봇 3D 모델의 시각화
____팬 조인트와 틸트 조인트의 상호작용
__물리적인 특징과 충돌 특성을 URDF 모델에 추가
__xacro를 활용한 로봇 모델링의 이해
____프로퍼티의 사용
____수학적 표현의 사용
____매크로의 사용
__xacro에서 URDF로의 변환
__7-DOF 로봇 매니퓰레이터에 대한 로봇 디스크립션 생성
____로봇 팔 사양
________조인트 타입
__7-DOF 팔의 xacro 모델 상세 해설
____상수의 사용
____매크로의 사용
____다른 xacro 파일의 포함
____링크에서 메시의 사용
____로봇 집게를 사용한 작업
____RViz에서 7-DOF 로봇 팔 보기
________조인트 상태 퍼블리셔의 이해
________로봇 상태 퍼블리셔의 이해
__차륜 구동 모바일 로봇을 위한 로봇 디스크립션 생성
__연습문제
__요약
3장. ROS와 가제보를 활용한 로봇 시뮬레이션
__가제보와 ROS를 활용한 로봇 팔의 시뮬레이션
____가제보를 위한 로봇 팔 시뮬레이션 모델
________가제보 로봇 모델에 색과 질감 추가
________로봇을 구동하기 위한 transmission 태그의 추가
________gazebo_ros_control 플러그인의 추가
________가제보에 3D 비전 센서 추가
____Xtion Pro를 장착한 로봇 팔의 시뮬레이션
________3D 센서 데이터의 시각화
____가제보에서 ROS 컨트롤러를 활용한 로봇 조인트 동작
________ros_control 패키지의 이해
________ROS 컨트롤러와 하드웨어 인터페이스의 다양한 타입
________ROS 컨트롤러가 가제보와 상호작용하는 방법
________조인트 상태 컨트롤러와 조인트 위치 컨트롤러의 로봇 팔에 대한 인터페이싱
________가제보와 함께 ROS 컨트롤러 실행
________로봇 조인트의 구동
____가제보에서 차륜 이동 로봇의 시뮬레이션
________가제보에 레이저 스캐너 추가
________가제보에서 모바일 로봇의 이동
________런치 파일에서 조인트 상태 퍼블리셔의 추가
________ROS teleop 노드의 추가
__연습문제
__요약
4장. ROS 무브잇!과 내비게이션 스택 활용
__무브잇! 설치
____무브잇! 구조
________The move_group node
________무브잇!을 사용한 모션 계획
________모션 계획 요청 어댑터
________무브잇! 플래닝 씬
________무브잇! 기구학 처리
________무브잇! 충돌 체크 기능
__설정 마법사 툴을 사용한 무브잇! 환경 설정 패키지의 생성
____1단계 - 환경 설정 마법사 툴의 실행
____2단계 - 자기 충돌 매트릭스의 생성
____3단계 - 가상 조인트의 추가
____4단계 - 플래닝 그룹의 추가
____5단계 - 로봇 자세 추가
____6단계 - 로봇 엔드 이펙터 설정
____7단계 - 패시브 조인트의 추가
____8단계 - 환경 설정 파일의 생성
__무브잇! 환경 설정 패키지를 사용한 RViz에서 로봇의 모션 계획
____RViz MotionPlanning 플러그인의 사용
____무브잇! 환경 설정 패키지와 가제보의 인터페이스
____1단계 - 무브잇!을 위한 컨트롤러 환경 설정 파일의 작성
____2단계 - 컨트롤러 런치 파일의 생성
____3단계 - 가제보를 위한 컨트롤러 환경 설정 파일 생성
____4단계 - 가제보 궤적 컨트롤러를 위한 런치 파일의 생성
____5단계 - 가제보-무브잇! 인터페이스의 디버그
__ROS 내비게이션 스택의 이해
____ROS 내비게이션 하드웨어 요구 사항
____내비게이션 패키지로의 작업
________move_base 노드의 이해
________내비게이션 스택의 작동
________지도상에서의 위치 설정
________목표와 경로를 보내기
________충돌 복귀 동작
________속도 명령어 보내기
____ROS 내비게이션 스택의 설치
__SLAM을 사용한 지도의 생성
____gmapping을 위한 런치 파일의 생성
____차륜 구동 로봇에 관한 SLAM의 실행
____AMCL과 정적 지도를 사용한 자율 내비게이션의 구현
____AMCL 런치 파일의 생성
__연습문제
__요약
5장. 플러그인립, 노드렛, 가제보 플러그인 활용
__플러그인립의 이해
____플러그인립을 사용한 계산기 애플리케이션을 위한 플러그인의 생성
________pluginlib_calculator 패키지를 이용한 작업
________1단계 - calculator_base 헤더 파일의 생성
________2단계 - calculator_plugins 헤더 파일의 생성
________3단계 - calculator_plugins.cpp를 사용한 플러그인의 내보내기
________4단계 - calculator_loader.cpp를 사용한 플러그인 로더의 실행
________5단계 - 플러그인 디스크립션 파일의 생성: calculator_plugins.xml
________6단계 - ROS 패키지 시스템에 플러그인 등록
________7단계 - CmakeLists.txt 파일의 수정
________8단계 - 패키지에서 플러그인의 리스트 조회
________9단계 - 플러그인 로더의 실행
____ROS 노드렛의 이해
____노드렛의 생성
________1단계 - 노드렛을 위한 패키지의 생성
________2단계 - hello_world.cpp 노드렛의 생성
________3단계 - hello_world.cpp의 상세 해설
________4단계 - 플러그인 디스크립션 파일의 생성
________5단계 - package.xml로 내보내기 태크 추가
________6단계 - CMakeLists.txt 수정
________7단계 - 노드렛의 빌딩과 실행
________8단계 - 노드렛을 위한 런치 파일의 생성
__가제보 플러그인의 이해
____기본 월드 플러그인의 생성
__연습문제
__요약
6장. ROS 컨트롤러와 시각화 플러그인 생성
__pr2_mechanism 패키지의 이해
____pr2_controller_interface 패키지
________Controll

