









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.



- 정가
- $44.00
- 판매가
-
$35.64
(19%↓)

- 적립금
- $0.71 (2%P)
- 출고예상일
- 2026년 10월 08일




이책의 개정판 정보
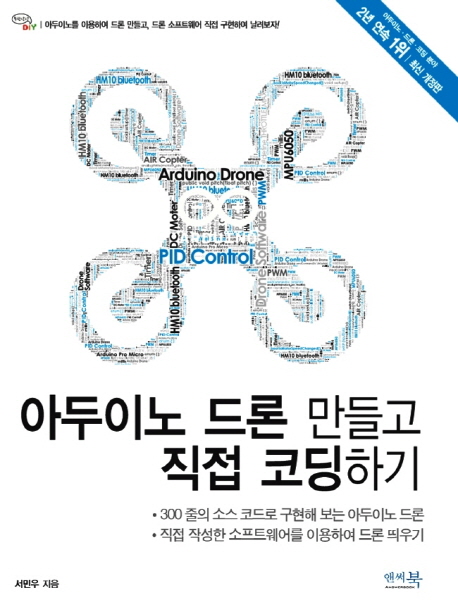
아두이노 드론 만들고 날리고 직접 코딩하기 [4판 통합 개정판] 서민우 저 | 앤써북 | 2020년 03월
평점 - · 리뷰 0
ISBN : 9791185553269 / 280쪽 192 x 252 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-

거트루드(박태현)
-
오유나 외 14인
-

서길원, 김운호, 허상훈, 박재상, 박경규, 김종욱, 오윤우, 유지영
-
김현철, 신은경, 이민정, 박선우, 정기민, 곽소아, 정문수
- 23,400
- 22,500
- 31,500
- 21,420



반디앤루니스 리뷰
3년 연속 아두이노 드론 코딩 분야 1위!
드론 소스 코드 완전 개정 3판이 나왔다!
<<아두이노 드론 만들고 직접 코딩하기>>의 세 번째 전면 개정판이 나왔다. 이번 개정 5판에서는 드론 소스 코드를 직관적이 이해하기 쉽게 다뤄 초보자들의 눈높이를 맞추었다.
책은 국내 최초로 드론 소스 코드로 다양한 드론의 원리를 다룬 책으로 3년 연속 베스트셀러이다. 책은 드론을 조종하는 것보다 소프트웨어 구성에 초점이 맞추어 아두이노 기반의 스케치 프로그램에서 직접 코딩하여 드론을 날리고 제어해 볼 수 있도록 구성했다.
책에서는 HM-10 BLE 블루투스로 통신하는 방법, 가속도 자이로 센서 해석 방법, PID 계산을 통해 출력을 얻는 방법, PID 튜닝으로 드론이 안정적으로 뜨는지 테스트, 모터 속도의 분배 방법, 아두이노 우노 R3 포팅 방법을 자세히 다루고 있다. 특히 PID 제어의 경우 개정 3판에서는 더욱 직관적으로 설명하여 초보자들도 이해하기 쉽게 구성하였다.
드론은 만들고, 날리는 것보다 소프트웨어적 접근이 더 중요하다. 왜냐하면 여러분이 직접 작성한 소프트웨어를 이용하여 드론을 띄우면 드론의 소프트웨어적인 원리를 정확히 알 수 있게 되기 때문이다. 또한 아두파일럿(ardupilot), 멀티위(multiwii)와 같은 다양한 공개 소스를 이해할 수 있고 나만의 것으로 직접 응용할 수 있기 때문이다.
누구나 손쉽게 아두이노 드론을 만들 수 있도록 제작 방법과 조립 과정을 따라하기로 설명하였고 소스 코드로 직접 아두이노 드론을 띄울 수 있다. 직접 코딩하고 기능을 추가하면서 드론 동작 원리를 이해할 수 있도록 구성하였고 드론의 핵심 부품의 동작 원리를 직접 실습을 통해서 습득할 수 있도록 쉽게 설명하였다. HM-10 BLE 블루투스로 드론과 스마트폰의 통신 방법, 자이로센서로 가속도제어, PID제어로 중심잡기, 모터 속도 분배, PID 튜닝 , 아두이노 우노 R3 드론 포팅 방법 등 드론의 핵심 원리를 이해하기 쉽게 직접 코딩하면서 배울 수 있도록 설명하였다. 학교, 단체 교육과정의 맞춤형 인기 교재로 드론 제작 입문부터 핵심 알고리즘까지 드론의 하드웨어와 소프트웨어를 모두 설명하였다.
[부록]
※ 예제 소스파일은 4페이지를 참조한다.
※ 이 책에서 사용하는 전체 부품은 5페이지를 참조하고, 드론 키트 부품 구성은 49~50페이지를 참조한다. 앤써북 프리마켓을 이용하면 드론 부품을 저렴하게 구매하고 합리적으로 팔 수 있으며 4페이지를 참조합니다.
※ AIR COPTER 아두이노 드론 키드 5% 할인쿠폰이 포함되어 있다. 할인쿠폰은 292페이지를 참조한다.
※책을 통해서 만든 아두이노 드론 날리기 시연 동영상입니다.
[아두이노 드론 날리기 시연 동영상]
https://youtu.be/wzucg2eM5Mg
출판사 리뷰
출판사 서평 도서 소개 HM-10 BLE 블루투스 통신 모듈로 완전 개정! 아두이노 드론 만들고 직접 코딩하기 [최신 완전 개정판]은 드론을 조종하는 것보다 소프트웨어 구성에 초점이 맞추어 아두이노 기반의 스케치 프로그램에서 직접 코딩하여 드론을 날리고 제어해 볼 수 있도록 구성했다. 책에서는 HM-10 BLE 블루투스로 통신하는 방법, 가속도 자이로 센서 해석 방법, PID 계산을 통해 출력을 얻는 방법, PID 튜닝으로 드론이 안정적으로 뜨는지 테스트, 모터 속도의 분배 방법, 아두이노 우노 R3 포팅 방법을 자세히 다루고 있다. ... 도서 소개 HM-10 BLE 블루투스 통신 모듈로 완전 개정! 아두이노 드론 만들고 직접 코딩하기 [최신 완전 개정판]은 드론을 조종하는 것보다 소프트웨어 구성에 초점이 맞추어 아두이노 기반의 스케치 프로그램에서 직접 코딩하여 드론을 날리고 제어해 볼 수 있도록 구성했다. 책에서는 HM-10 BLE 블루투스로 통신하는 방법, 가속도 자이로 센서 해석 방법, PID 계산을 통해 출력을 얻는 방법, PID 튜닝으로 드론이 안정적으로 뜨는지 테스트, 모터 속도의 분배 방법, 아두이노 우노 R3 포팅 방법을 자세히 다루고 있다. 특히 PID 제어의 경우 다양한 방법을 소개한다. 아두이노 드론 만들고 직접 코딩하여 날려보기 드론은 만들고, 날리는 것보다 소프트웨어적 접근이 더 중요하다. 왜냐하면 여러분이 직접 작성한 소프트웨어를 이용하여 드론을 띄우면 드론의 소프트웨어적인 원리를 정확히 알 수 있게 되기 때문이다. 또한 아두파일럿(ardupilot), 멀티위(multiwii)와 같은 다양한 공개 소스를 이해할 수 있고 나만의 것으로 직접 응용할 수 있기 때문이다. 누구나 손쉽게 아두이노 드론을 만들 수 있도록 제작 방법과 조립 과정을 따라하기로 설명하였고 소스 코드로 직접 아두이노 드론을 띄울 수 있다. 직접 코딩하고 기능을 추가하면서 드론 동작 원리를 이해할 수 있도록 구성하였고 드론의 핵심 부품의 동작 원리를 직접 실습을 통해서 습득할 수 있도록 쉽게 설명하였다. HM-10 BLE 블루투스로 드론과 스마트폰의 통신 방법, 자이로센서로 가속도제어, PID제어로 중심잡기, 모터 속도 분배, PID 튜닝 , 아두이노 우노 R3 포팅 방법 등 드론의 핵심 원리를 이해하기 쉽게 직접 코딩하면서 배울 수 있도록 설명하였다. 학교, 단체 교육과정의 맞춤형 인기 교재로 드론 제작 입문부터 핵심 알고리즘까지 드론의 하드웨어와 소프트웨어를 모두 설명하였다. [부록] ※ 예제 소스파일은 4페이지를 참조한다. ※ 이 책에서 사용하는 전체 부품은 5페이지를 참조하고, 드론 키트 부품 구성은 50페이지를 참조한다. 앤써북 프리마켓을 이용하면 드론 부품을 저렴하게 구매하고 합리적으로 팔 수 있으며 4페이지를 참조합니다. ※ AIR COPTER 아두이노 드론 키드 5% 할인쿠폰이 포함되어 있다. 할인쿠폰은 279페이지를 참조한다. 출판사 리뷰 아두이노 드론 만들고 직접 코딩하여 날려보기 이 책의 특징은 다음과 같다. 첫째, 누구나 손쉽게 아두이노 드론을 만들 수 있도록 제작 방법과 조립 과정을 따라하기로 설명하였다. 둘째, 소스를 코딩하여 아두이노 드론을 제어할 수 있다. 셋째, 직접 코딩하고 기능을 추가하면서 드론 동작 원리를 이해할 수 있도록 구성하였다. 넷째, 드론의 핵심 부품의 동작 원리를 직접 실습을 통해서 습득할 수 있도록 쉽게 설명하였다. 다섯째, HM-10 BLE 블루투스로 통신하는 방법, 자이로센서로 가속도제어, PID제어로 중심잡기, 모터 속도 분배, PID 튜닝 테스트, 아두이노 우노 R3 포팅 등 드론의 핵심 원리를 이해하기 쉽게 직접 코딩하면서 배울 수 있도록 설명하였다. 여섯째, 학교, 단체 교육과정의 맞춤형 인기 교재로 드론 제작 입문부터 핵심 알고리즘까지 드론의 하드웨어와 소프트웨어를 모두 설명하였다.

-
- 구분 : 저서
- 이름 : 서민우
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자 , 기타
- 인기지수 [482]
-




목차
Chapter 01 아두이노 드론 준비하기
01 아두이노 드론이란?
02 아두이노 드론, 어떤 것들이 있나요?
03 드론으로 무엇을 할 수 있나요?
04 어디서 날릴 수 있나요?
05 드론, 소프트웨어, 컨트롤러, 프레임 이해하기
05-1 대중적인 공개 드론 소프트웨어와 컨트롤러
05-2 기타 공개 드론 소프트웨어와 컨트롤러
05-3 DIY 드론 제작하기
- 완제품 DIY 드론 만들기
- 반 완제품으로 DIY 드론 만들기
- 시제품 드론으로 만들기
- 3D 프린트로 드론 만들기
Chapter 02 아두이노 드론 개발환경 구축하기
01 아두이노 스케치 IDE 설치하기
02 프로세싱 스케치 IDE 설치하기
Chapter 03 아두이노 드론 개발환경 구축하기
01 아두이노 드론 조립하기
01-1 AIR COPTER 아두이노 드론 부품 살펴보기
01-2 드론 날개와 모터 지지대 조립하기
01-3 드론 날개와 몸체 연결하기
01-4 GY-521 센서 고정용 지지대 조립하기
01-5 베이스 보드와 드론 몸체 결합하기
01-6 아두이노 프로 마이크로, GY-521, 블루투스 조립하기
01-7 드론 몸체와 베터리 연결하기
01-8 모터와 베이스 보드 연결하기
02 아두이노 드론 어플 사용하기
02-1 드론 어플 설치하기
02-2 드론 어플 사용법 익히기
02-3 드론 배터리 충전하기
03 AIR Copter 소스 업로드하기
03-1 아두이노 프로 마이크로 USB 드라이버 설치하기
03-2 AIR Copter 소스 업로드하기
Chapter 04 아두이노 드론 살펴보기
01 HM-10 BLE 통신 모듈 설치하기
01-1 HM-10 BLE 회로 연결 구성하기
01-2 MSP 입력 받기
01-3 MSP 프로토콜 살펴보기
- MSP 프로토콜이란?
- 드론 앱 전송 메시지 살펴보기
01-4 메시지 확인해하기
01-5 메시지 분석해 하기
01-6 명령 메시지 전송 주기 알아내기
01-7 명령 메시지 전송 시간 알아내기
01-8 Roll, Pitch, Yaw, Throttle 값 추출하기
01-9 checkMspPacket 함수 작성하기
02 드론용 모터 이해와 테스트
02-1 드론용 모터와 일반 모터 이해하기
02-2 드론 모터 회로 이해하기
02-3 아두이노 스케치로 4개 모터 돌려보기
02-4 모터 속도 테스트하기
- 아두이노 스케치 프로그램 작성하기
02-5 드론 수평 회전 테스트하기
03 MPU6050 가속도 자이로 센서
03-1 MPU-6050 살펴보기
03-2 Roll, Pitch, Yaw
03-3 MPU6050 회로 이해하기
03-4 MPU-6050 가속도 자이로 값 읽어보기
03-5 MPU-6050 가속도 자이로 값 해석하기
- 가속도 센서 값 해석하기
- 자이로 센서 값 해석하기
03-6 센서와 상보필터 테스트 동영상 시청하기
03-7 센서와 상보필터 테스트하기
03-8 센서 특성과 상보필터의 구조
03-9 Roll, Pitch, Yaw 각도 출력 루틴 구현하기
- 기본 함수 구현하기
- 센서 보정 함수 구현하기
- 단위 시간 계산 함수 구현하기
- 가속도 센서 처리 함수 구현하기
- 상보필터 함수 구현하기
- 가속도 센서 모터 진동 테스트
03-10 가속도 센서 각도 공식 이해하기
Chapter 05 PID 제어로 아두이노 드론 띄우기
01 PID 제어 이해와 역사적 배경
01-1 PID의 역사적 배경
02 PID 원리 이해하기
02-1 비례 항 : P
02-2 적분 항 : I
02-3 미분 항 : D
02-4 PID 튜닝 방법
03 PID 제어기 구현하기
03-1 표준 PID 제어기 구현하기
- 표준 PID 제어기 알고리즘 구하기
- 표준 PID 제어 함수 구현하기
- 모터 속도 분배 함수 구현하기
- 모터 속도 계산하기
- 사용자 입력 함수 구현하기
- 모터 회전 함수 구현하기
- PID 튜닝하기
03-2 이중 루프 PID 제어기 구현하기
- 이중 루프 PID 제어기 알고리즘 구하기
- 이중 루프 PID 제어기 스케치 구현하기
- 모토 속도 보정
- 드론 원격 조종 기능 구현하기
03-3 Smart throttle, roll, pitch 기능 구현하기
- smart throttle 알고리즘
- smart roll, pitch
03-4 마무리하면서
APPENDIX 아두이노 우노 R3 포팅

