









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.


실감나게 배우는 제어공학 - IT CookBook 340
시리즈 : IT COOKBOOK 한빛교재시리즈 [374]
한수희, 이영삼, 권보규 외 저 | 한빛아카데미 | 2014년 01월
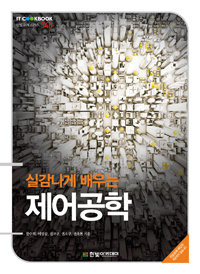





ISBN : 9788998756710 / 620쪽 188 x 257 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
슈테판 클라인
-
크리스 나이바우어
-
Yong-Jung Kim
-
허경석(허석사)
- 17,820
- 16,920
- 23,400
- 16,920



출판사 리뷰
출판사 서평 도서 장점(마케팅 포인트) ① 제어 분야의 입문 단계 학습에 필요한 주요 이론을 배울 수 있다. ② 책에서는 기본 수학부터 시스템의 모델링 및 분석, 제어기 설계까지 다루고, 제어기 구현에 대한? 자료는 온라인에서 제공한다. ③ 단순히 수식을 나열하기보다는 물리적인 의미를 파악할 수 있도록 개념 이해에 중점을 두었다. ④ 명확하고 직관적인 개념 이해를 위해 실제 사례, 삽화, 그림 등을 풍부하게 담았다. ⑤ 부록에는 장별 부가내용이 정리되어 있어, 심도 있는 학습을 할 수 있다. ⑥ 매 장이 끝날 때마다 두 종류... 도서 장점(마케팅 포인트) ① 제어 분야의 입문 단계 학습에 필요한 주요 이론을 배울 수 있다. ② 책에서는 기본 수학부터 시스템의 모델링 및 분석, 제어기 설계까지 다루고, 제어기 구현에 대한 자료는 온라인에서 제공한다. ③ 단순히 수식을 나열하기보다는 물리적인 의미를 파악할 수 있도록 개념 이해에 중점을 두었다. ④ 명확하고 직관적인 개념 이해를 위해 실제 사례, 삽화, 그림 등을 풍부하게 담았다. ⑤ 부록에는 장별 부가내용이 정리되어 있어, 심도 있는 학습을 할 수 있다. ⑥ 매 장이 끝날 때마다 두 종류의 문제를 제공한다. -. 각종 기사 시험에 대비할 수 있는 객관식 유형의 문제 -. 본문의 이해를 높이기 위한 주관식 문제 도서 특징 옛 지식이 아닌 ‘현대 지식’으로 제어공학을 실감나게 배울 수 있다! 【누구를 위한 책인가】 이 책은 전기/전자/제어/정보통신/기계/메카트로닉스 관련 학과 학생을 대상으로 한다. 제어 분야의 입문 단계 학습에 필요한 주요 이론들을 배울 수 있다. 기본 수학부터 시스템의 모델링 및 분석, 제어기 설계 순으로 설명하되, 단순히 수식을 나열하기보다는 물리적인 의미를 파악할 수 있도록 개념 이해에 중점을 두었다. 특히 명확하고 직관적인 개념 이해를 위해서 실제 사례, 삽화, 그림 등을 풍부하게 담았다. 관습처럼 가르치는 옛 지식이 아니라 학생들이 현장감과 창의력을 기를 수 있는 실용적인 ‘현대 지식’을 갖출 수 있게 하였다. 부/장별 내용 요약 ? 기본(1장~2장) ? 제어 분야 입문자를 위한 서론 ? 선형 상미분방정식의 풀이 ? 라플라스 변환에 대한 정의, 성질 및 응용 ? 전달함수를 이용한 시스템의 입출력 관계 표현 ? 상태방정식을 이용한 시스템의 입출력 및 상태 관계 표현 ? 모델링 및 분석(3장~4장) ? 시스템의 모델링에 대한 몇 가지 예 ? 전달함수, 상태방정식, 블록선도 사이의 관계 ? 비선형 시스템의 선형화 ? 제어 목표 : 안정성, (명령추종) 성능, 견실성 ? Routh-Hurwitz 안정성 판별법 ? 설계(5장~8장) ? 과도응답과 정상상태 응답에 대한 성능지표 ? 과도응답 개선을 위한 극점 배치 설계 ? 정상상태 응답과 시스템 형과의 관계 ? 근궤적 작성과 PID 제어기 설계 ? 주파수 영역 해석 : 나이키스트 선도, 보데 선도, 니콜스 선도 ? 주파수 영역 설계 : 앞섬 및 뒤짐 보상기 ? 상태 공간 해석 : 상태 공간 모델의 안정성 판별 ? 상태 공간 설계 : 상태 피드백 제어기, 상태 관측기

-
- 구분 : 저서
- 이름 : 권욱현
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [76]
-


- [최근저서]전체보기
- 실감나게 배우는 제어공학 -...
-
- 구분 : 저서
- 이름 : 권오규
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [76]
-
- [최근저서]전체보기
- 실감나게 배우는 제어공학 -...
-
- 구분 : 저서
- 이름 : 권보규
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [76]
-
- [최근저서]전체보기
- 실감나게 배우는 제어공학 -...
-
- 구분 : 저서
- 이름 : 한수희
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [76]
-
- [최근저서]전체보기
- 실감나게 배우는 제어공학 -...
-
- 구분 : 저서
- 이름 : 이영삼
- 국적 : 대한민국
- 직업 :
- 분류 : 과학/공학 저자
- 인기지수 [76]
-
- [최근저서]전체보기
- 실감나게 배우는 제어공학 -...

목차
Chapter 01 서론
개요 ? 15
1.1|개념적 제어 ? 17
1.1.1 제어공학이란? ? 17
1.1.2 제어시스템 모델 ? 21
1.2|수리적 제어 ? 25
1.2.1 개로 제어의 경우 ? 26
1.2.2 폐로 제어의 경우 ? 29
1.2.3 개로/폐로 제어기 비교 ? 30
1.3|피드백 제어시스템의 실례 ? 32
1.3.1 증기기관의 제어시스템 ? 32
1.3.2 전동기의 고성능 제어시스템 ? 37
1.3.3 우리나라 최초의 자동화 시스템 ? 39
1.3.4 서비스 로봇과 관측기 기반 제어시스템 ? 42
1.3.5 햅틱 기술을 활용한 정보교환 시스템 ? 44
1.3.6 전력 시스템의 주파수 제어시스템 ? 46
1.3.7 통신에서의 전력 제어시스템 ? 48
1.3.8 경제학 및 생태계의 피드백 ? 50
1.3.9 양성 피드백 ? 53
1.3.10 위상 고정 루프 전자회로 ? 54
1.4|제어시스템의 설계 과정 ? 58
: : 핵심요약 ? 60
: : 연습문제 ? 61
Chapter 02 기본 수학
개요 ? 71
2.1|미분방정식 ? 76
2.1.1 수열의 점화식 ? 76
2.1.2 간단한 미분방정식 ? 77
2.1.3 미분방정식의 전략적 해법 ? 82
2.1.4 비제차 미분방정식 ? 83
2.2|라플라스 변환 ? 90
2.2.1 라플라스 변환의 정의 ? 91
2.2.2 라플라스 변환의 성질 ? 93
2.2.3 라플라스 변환의 예 ? 101
2.2.4 라플라스 역변환 ? 105
2.2.5 선형 상미분방정식의 해법 ? 114
2.3|전달함수 ? 118
2.3.1 극점과 영점 ? 121
2.3.2 극점이 시스템에 미치는 영향 ? 122
2.3.3 영점이 시스템에 미치는 영향 ? 124
2.4|상태방정식 ? 129
: : 핵심요약 ? 133
: : 연습문제 ? 135
Chapter 03 모델링
개요 ? 149
3.1|시스템의 모델링 ? 151
3.1.1 동적 시스템 ? 152
3.1.2 직류 및 교류 전동기 ? 158
3.1.3 전력 시스템 ? 173
3.1.4 확산과 파동 ? 182
3.1.5 진자 시스템 ? 188
3.1.6 마스터-슬레이브 시스템 ? 198
3.2|임펄스 응답과 전달함수 ? 203
3.3|블록선도와 신호 흐름도 ? 207
3.3.1 블록선도 ? 207
3.3.2 신호 흐름도 ? 211
3.4|상태방정식과 전달함수의 블록선도 표시 ? 220
3.5|비선형 시스템의 선형화 ? 229
: : 핵심요약 ? 234
: : 연습문제 ? 238
Chapter 04 제어 목표
개요 ? 255
4.1|기본 제어 목표 : 안정성과 성능 ? 259
4.2|주요 제어 목표 : 안정성 ? 262
4.2.1 안정성이란? ? 262
4.2.2 전달함수에서의 안정성 판별 ? 263
4.2.3 상태방정식에서의 안정성 판별 ? 268
4.3|Routh-Hurwitz 안정성 판별법 ? 271
4.4|피드백 시스템의 안정성과 성능 ? 277
4.4.1 단위 피드백 시스템의 제어 목표 ? 277
4.4.2 시간 응답과 시간 영역에서의 성능지표 ? 279
4.4.3 주파수 응답과 주파수 영역에서의 성능지표 ? 282
: : 핵심요약 ? 296
: : 연습문제 ? 297
Chapter 05 시간 영역 해석 및 설계
개요 ? 311
5.1|시간 응답과 성능지표 ? 313
5.2|1차 및 2차 시스템의 과도응답 ? 316
5.2.1 1차 시스템의 과도응답 ? 316
5.2.2 2차 시스템의 과도응답 ? 321
5.3|과도응답 개선을 위한 극점 배치 설계 ? 336
5.4|정상상태 응답과 시스템 형 ? 341
: : 핵심요약 ? 346
: : 연습문제 ? 348
Chapter 06 근궤적 및 PID 제어기 설계
개요 ? 355
6.1|근궤적의 기본 성질과 작성법 ? 357
6.1.1 근궤적이란? ? 358
6.1.2 근궤적의 기본 성질 ? 365
6.1.3 근궤적의 활용법 ? 374
6.2|근궤적을 이용한 P 제어기 설계 ? 383
6.3|정상상태 응답 개선을 위한 PI 제어기 설계 ? 387
6.4|과도응답 개선을 위한 PD 제어기 설계 ? 390
6.5|PID 제어기 설계 ? 393
6.5.1 PID 계수 동조법 ? 397
6.5.2 적분 누적 방지법 ? 401
6.5.3 변형된 형태의 PID 제어 ? 404
: : 핵심요약 ? 409
: : 연습문제 ? 412
Chapter 07 주파수 영역 해석 및 설계
개요 ? 419
7.1|주파수 응답과 성능지표 ? 422
7.1.1 주파수 응답 ? 422
7.1.2 주파수 영역에서의 성능지표 ? 430
7.1.3 1, 2차 시스템의 주파수 응답과 시간 응답과의 관계 ? 433
7.1.4 견실 안정성을 위한 안정성 여유 ? 436
7.2|나이키스트 선도 ? 441
7.2.1 나이키스트 선도 작성법 ? 441
7.2.2 나이키스트 안정성 판별법 ? 446
7.3|보데 선도 ? 460
7.3.1 보데 선도 작성법 ? 460
7.3.2 보데 선도의 활용 ? 467
7.4|니콜스 선도 ? 469
7.4.1 니콜스 선도 작성법 ? 470
7.4.2 니콜스 선도의 활용 ? 473
7.5|앞섬 및 뒤짐 보상기 설계 ? 476
7.5.1 앞섬 보상기의 설계 ? 478
7.5.2 뒤짐 보상기의 설계 ? 483
7.5.3 앞섬 및 뒤짐 보상기의 설계 ? 487
: : 핵심요약 ? 494
: : 연습문제 ? 496
Chapter 08 상태 공간 해석 및 설계
개요 ? 509
8.1|상태 공간 모델의 시간 응답 ? 511
8.2|상태 공간 모델의 안정성 ? 516
8.3|상태 피드백 제어기 설계 ? 519
8.3.1 극점 배치 제어 ? 519
8.3.2 제어 가능성 ? 522
8.3.3 제어 이득 계산 ? 528
8.4|상태 관측기 설계 ? 531
8.4.1 상태 관측기 ? 532
8.4.2 관측 가능성 ? 535
8.4.3 상태 관측기 이득 계산 ? 538
8.4.4 축소 차수 상태 관측기 ? 540
8.4.5 출력 피드백 제어기 ? 544
8.5|최적 제어기와 최적 관측기 설계 ? 551
8.5.1 최적 제어기 설계 ? 551
8.5.2 최적 관측기 설계 ? 554
8.5.3 최적 출력 피드백 제어기 설계 ? 557
8.6|명령 추종기 ? 561
: : 핵심요약 ? 564
: : 연습문제 ? 566
Appendix A|장별 부가내용 ? 575
Appendix B|참고 문헌 ? 615
찾아보기 ? 618

