









출고예상일 안내
주문하신 상품이 한국에서 현지 배송을 위한 출고단계가 이루어질 것으로 예상되는 날짜입니다. 상품을 준비하는 과정에서 내부적인 사정으로 인해 출고예상일에 다소 오차가 생길 수 있습니다.
여러 상품(예약상품포함)을 함께 주문하신 경우 출고예상일이 가장 늦은 날짜에 맞춰 함께 배송됩니다.



- 정가
- $60.00
- 판매가
-
$33.00
(45%↓)

- 적립금
- $0.66 (2%P)
품절된 상품입니다.
이 책을 꼭 원하시는 고객님께서는 아래 "상품문의"를 클릭 후 구매의사를
알려주세요. 책이 확보 될 경우 연락 드리겠습니다.



평점 - · 리뷰 0
ISBN : 9788990758002 / 664쪽 188 x 257 (㎜)
이 상품에 궁금하신점이 있으세요? 1:1상담문의



아래의 도서와 구매하시면 이 도서들의 적립금을 즉시적용해 드립니다.
-
구오제드, 송이핑, 조신
-
김태유
-
천근아, 박정훈, 장지흠, 진재연, 이정한, 민윤기
-
권석만
- 26,100
- 16,200
- 22,500
- 26,100


출판사 리뷰
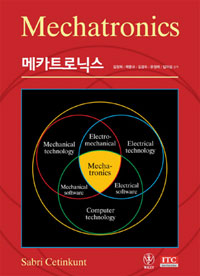
3포괄적이고, 다학제 간의 컴퓨터 제어용 기계시스템의 설계에 대한 소개!
Sabri Cetinkunt의 메카트로닉스 책을 통해 자동화 기계, 부품, 공정 등의 설계에 필요한 기술적 배경을 향상시킬 수 있을 뿐만 아니라, 현재의 기술 수준에 가장 효과적인 해답을 구할 수 있는 실질적 판단과 지식을 갖출 수 있다. 기계, 항공, 화공, 전기, 컴퓨터 공학 등의 지식과 기술들을 묘사함으로써, 마이크로 칩과 기어에서 서보 모터 펌프에 이르기까지 자동화 기계에 사용되는 광범위한 기본 이론을 탐구할 수 있다. 또한 다양한 운동 제어에 필요한 실습은 메카트로닉스 분야의 모든 면을 포함하고 있어, 회로를 설계하거나 소프트웨어를 설계하는 데 필요한 실질적인 경험을 제공하고 있다.
이 책의 주요 특징은 다음과 같다.
- 운동학과 일반적인 동작 변환 기구들에 대한 기초적 개념 복습을 다루고 있다.
- 비 전자 공학자들이 전자 부품들을 포함하고 있는 시스템을 해석하고 설계할 수 있도록 그들에게 초점을 맞춘 전자 공학의 적용 범위를 제공하고 있다.
- 건설 장비 산업에 있어 실제적인 예로써의 유압 시스템을 포괄적으로 제공하고 있다.
- 측정과 실험이 포함된 프로젝트를 수행할 수 있도록 다양한 종류의 센서에 대해 심도 있고 정확한 내용을 포함하고 있다.
- 공장 자동화나 로봇 프로젝터 설계자들에게 필수적인 지식인 DC모터, 스텝모터, AC모터, SR모터 등 전기 모터들에 대한 상세한 논의를 포함하고 있다.
- PIC18F452 마이크로 컨트롤러를 예로 사용함으로써 마이크로 컨트롤러를 이용한 하드웨어와 소프트웨어의 적용 결과를 제공하고 있다.
- 공장 자동화의 가장 기본이 되지만 종종 소홀하게 다뤄질 수 있는, 프로그램 가능한 로직 컨트롤러(PLCs) 등을 포함하고 있다.
- 운동 제어기와 서보 모터들(특히 인쇄기, 코일 감는 기계, 기계 기구, 로보틱스)을 사용하는 산업에 적용할 수 있는 좌표 운동 제어 개념을 포함한 첫 번째 교재이다.
- 실시간 제어 소프트웨어의 프로그래밍과 전자적 연결 회로의 구축 등을 포함한 다양한 운동 제어에 관련된 실습을 포함하고 있다.
- 메카트로닉스 시스템과 부품의 모형화, 제어 시스템 설계, MATLAB을 사용한 분석과 시뮬레이션에 관한 논의를 제공한다.
- 예제와 활용을 통해 실제적인 장치와 부품들을 참조할 수 있다.
- 메카트로닉스 시스템들에 쓰이는 부품 공급자들의 포괄적인 목록을 제공하고 있다.
관련 웹 사이트 www.wiley.com/college/cetinkunt

-
- 저자 : SABRI CETINKUNT

-
- 역자 : 김정하외

머리말 iii
역자머리말 v
Chapter 01 메카트로닉스 소개 1
1.1 소개 1
1.2 사례 연구: 연소 기관의 모델링과 제어 13
1.3 문제 27
Chapter 02 폐루프 제어 29
2.1 디지털 제어 시스템의 부품 30
2.2 표본 추출 동작과 신호 재구성 32
2.3 개루프 제어 대 폐루프 제어 47
2.4 제어 시스템에 대한 성능 사양 51
2.5 신호의 시간 영역과 영역 상호 관계 53
2.6 동적 시스템의 안정 61
2.7 근궤적법 63
2.8 기본적인 궤환 제어 형태 67
2.9 아날로그 제어에서 디지털 제어로의 변환 79
2.10 문제 83
Chapter 03 운동 전달을 위한 기구 87
3.1 소개 87
3.2 회전-회전 운동 전달 기구부 91
3.3 회전-병진 운동 전달 기구 94
3.4 주기 운동 전달 기구 98
3.5 축의 어긋난 정렬과 유연 커플링 109
3.6 구동기 크기 110
3.7 동차 변환 행렬 118
3.8 문제 128
Chapter 04 마이크로컨트롤러 133
4.1 내장형 컴퓨터와 비내장형 컴퓨터의 비교 133
4.2 기본적인 컴퓨터 모델 139
4.3 마이크로컨트롤러 하드웨어와 소프트웨어: PIC 18F452 144
4.4 인터럽트 158
4.5 문제 165
Chapter 05 메카트로닉스 시스템을 위한 전자 소자 167
5.1 소개 167
5.2 기본 선형 회로 167
5.3 등가 회로 171
5.4 임피던스 174
5.5 반도체 소자 181
5.6 연산 증폭기 199
5.7 디지털 전자 소자 218
5.8 디지털/아날로그 I/O와 컴퓨터 인터페이스 223
5.9 DAC, ADC의 컴퓨터 인터페이스 226
5.10 문제 231
Chapter 06 센서 235
6.1 계측 소자의 개요 235
6.2 계측 소자의 부하 오차 238
6.3 휘스톤 브리지 회로 240
6.4 위치 센서 244
6.5 속도 센서 264
6.6 가속도 센서 268
6.7 변형률, 힘, 그리고 토크 센서 274
6.8 압력 센서 279
6.9 온도 센서 284
6.10 유량 센서 287
6.11 습도 센서 293
6.12 비전 시스템 294
6.13 문제 297
Chapter 07 전기 유압식 동작 제어 시스템 301
7.1 소개 301
7.2 유압 펌프 322
7.3 유압 구동기: 유압 실린더와 회전 모터 341
7.4 유압 밸브 346
7.5 유압 동작 시스템 부품의 크기 382
7.6 EH 동작축 자연 주파수와 대역폭 제한 393
7.7 하나의 축 유압 동작 시스템의 선형 동역학 모델 396
7.8 유압 운동 시스템의 비선형 동적 모델 403
7.9 전기유압에서의 현재의 동향 405
7.10 사례 연구 408
7.11 문제 413
Chapter 08 전기 구동기: 모터와 구동 기술 417
8.1 소개 417
8.2 솔레노이드 449
8.3 DC 서보 모터와 드라이브 456
8.4 AC 유도 모터와 구동기 474
8.5 스텝 모터 489
8.6 스위치 저항 모터와 구동 499
8.7 선형 모터 507
8.8 DC 모터: 전기기계의 동적 모델 510
8.9 전기 모터에서 에너지 손실 518
8.10 문제 522
Chapter 09 프로그래머블 로직 제어기 525
9.1 소개 525
9.2 PLC의 하드웨어 요소 529
9.3 PLC의 프로그래밍 536
9.4 PLC 제어 시스템 응용 540
9.5 PLC 응용 예: 컨베이어 및 오븐 제어 543
9.6 문제 545
Chapter 10 프로그래머블 동작 제어 시스템 547
10.1 소개 547
10.2 PMC 시스템의 설계 방법 552
10.3 동작 제어기의 하드웨어 및 소프트웨어 553
10.4 기본 단축 동작 554
10.5 조정 동작 제어 방법 559
10.6 조정 동작의 응용 565
10.7 문제 577
appendix A 표 579
appendix B 동역학 시스템의 모델링과 시뮬레이션 581
B.1 동역학 시스템의 모델링 581
B.2 복소 변수 582
B.3 라플라스 변환 585
B.4 푸리에 급수, 푸리에 변환과 주파수 응답 600
B.5 전달 함수와 충격 응답의 관계 609
B.6 합성 614
B.7 미분 방정식 복습 616
B.8 선형화 618
B.9 상미분 방정식의 수치적 해와 동적 시스템의 시뮬레이션 624
B.10 5.4.1절의 RL과 RC 회로 예제 풀이 635
B.11 문제 641
찾아보기 643

